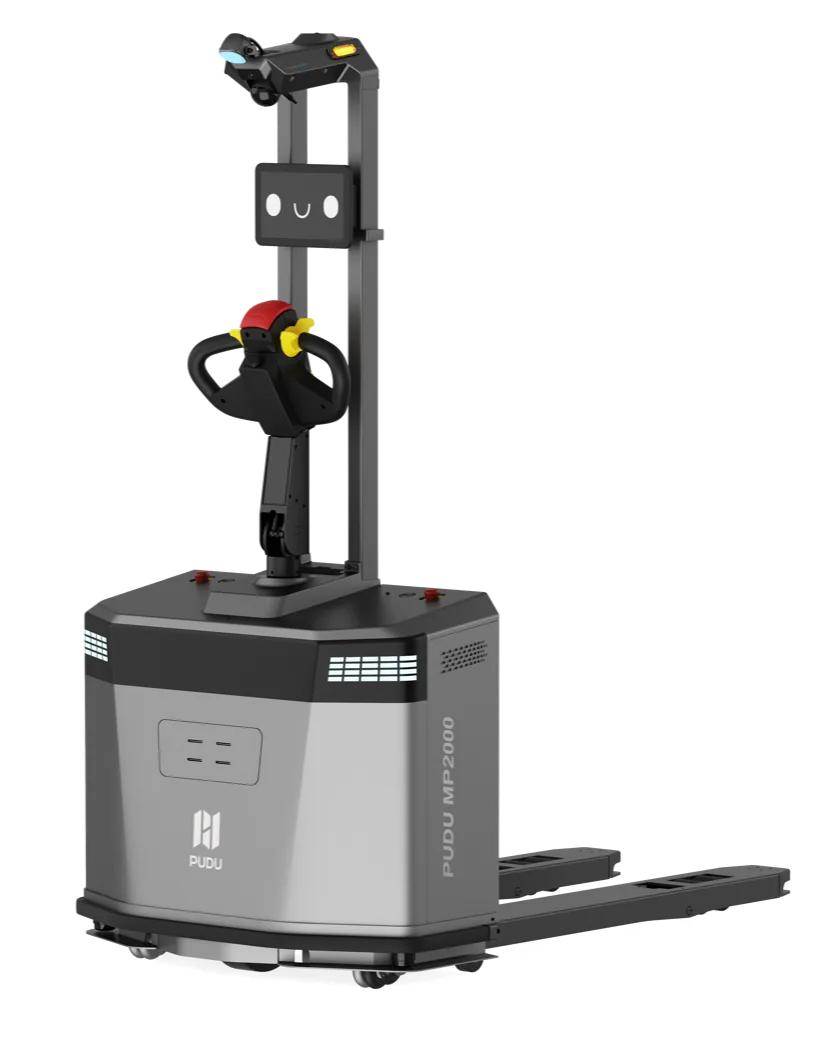
MP2000 Transpaleta autónoma para palés de 2.000 kg
Recoge y deja palés sin reflectores ni marcas en el suelo, con entrada de horquillas en unos 20 s. Trabaja en pasillos de apilado a 90° de 2,0 m y coordina varias unidades sin red ni servidor.
- Carga útil2.000 kg
- Velocidad sin carga / con carga1,6 / 1,2 m/s
- Autonomíahasta 12 h
- Pasillo de apilado a 90°2,0 m
PVP 30.000 €
¿Qué es el MP2000?
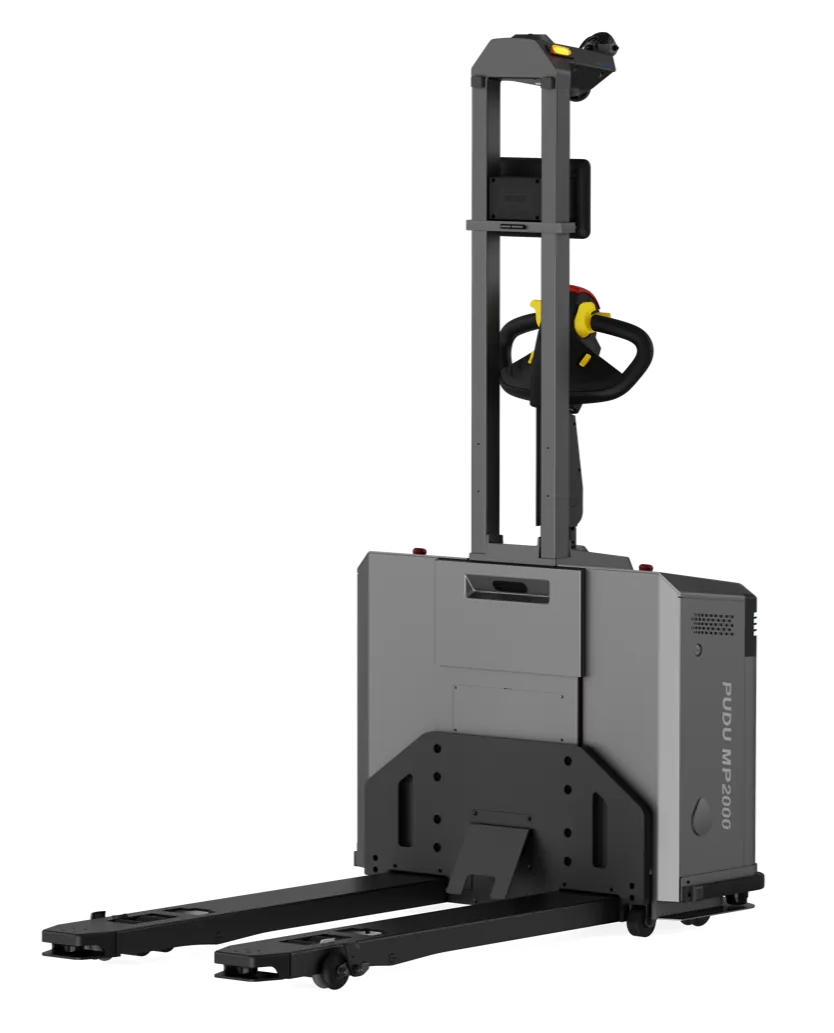
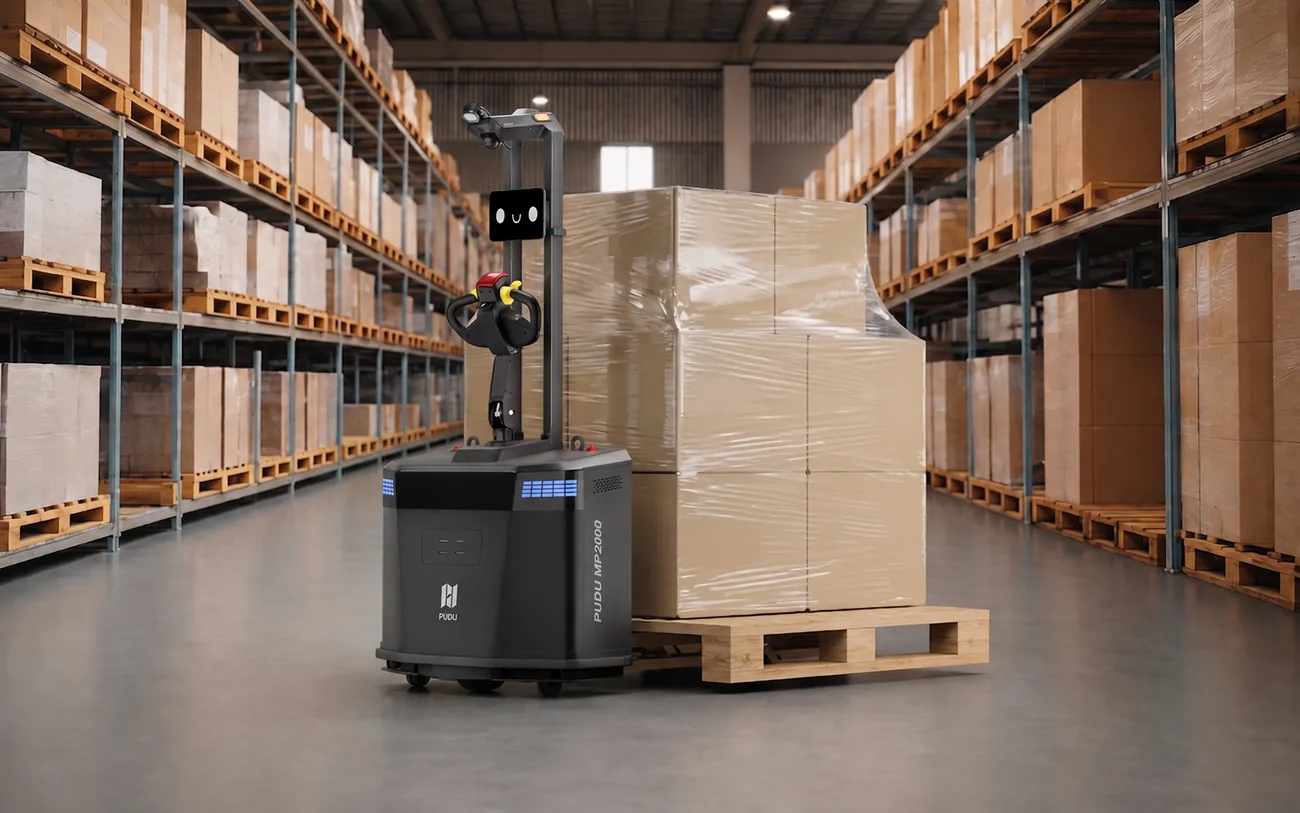
El MP2000 es una transpaleta autónoma (AMR de palés) para el transporte horizontal de palés de hasta 2.000 kg en muelles, almacenes, zonas junto a línea y talleres. Navega con SLAM 3D (LiDAR 3D y visión), detecta la posición del palé y la ocupación de las ubicaciones, y admite conducción automática o manual. Cubre almacenamiento en suelo y el primer nivel de estantería.
Sin adaptar la instalación
Se localiza con LiDAR 3D y visión, sin reflectores ni marcas en el suelo; el mapeo y la puesta en marcha se hacen en minutos.
Tolerancia con el palé
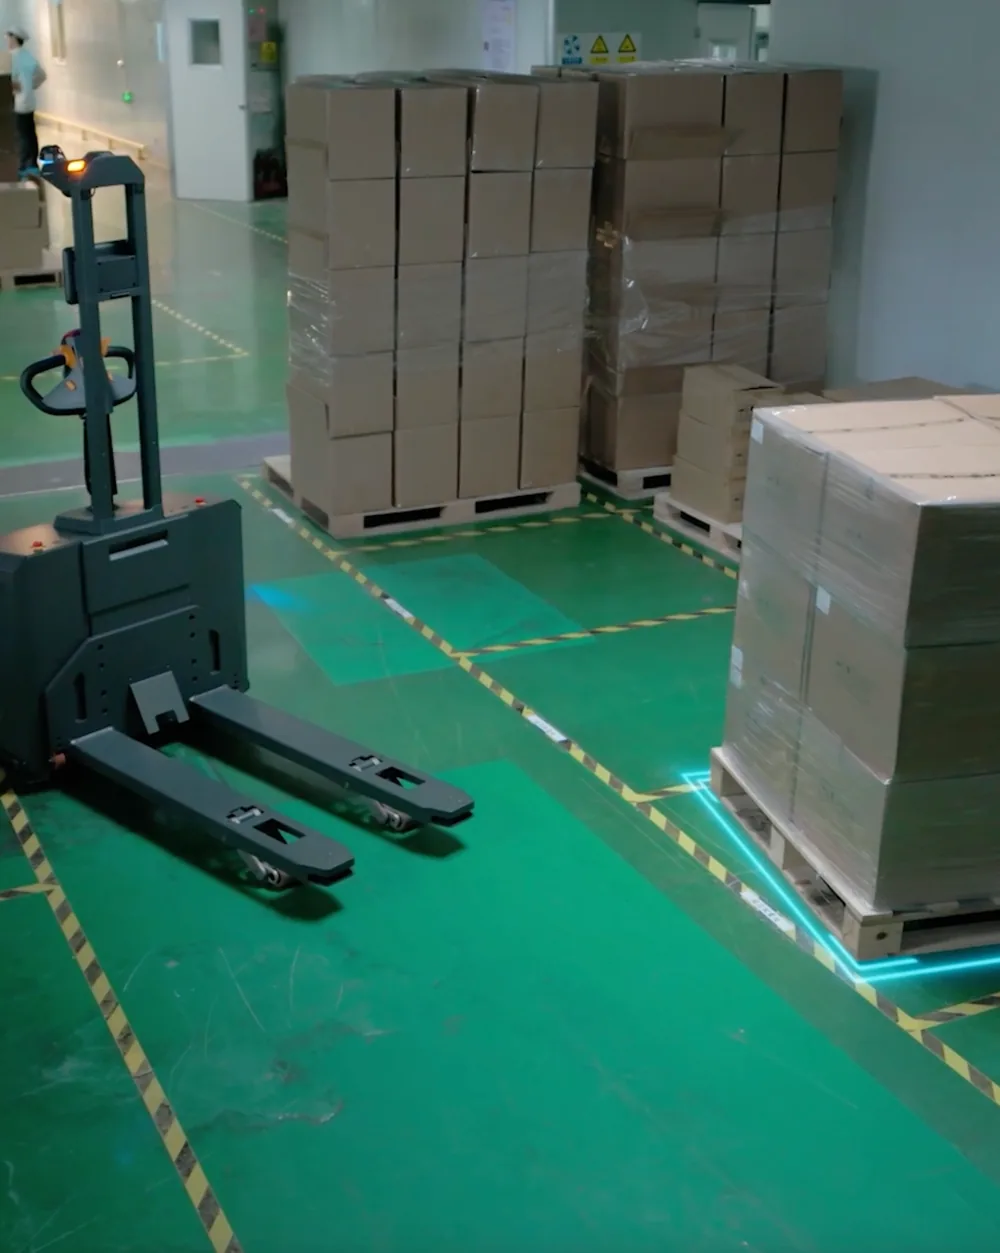
Entra en palés desplazados hasta 15 cm o girados hasta 15°, de tres patines o de base perimetral, en unos 20 s.
Ubicaciones y flota autónomas
Detecta qué ubicaciones están ocupadas, elige destino y ruta, y coordina varias unidades sin red ni servidor.
Percepción de 360°
LiDAR 3D y 2D, cámaras, proyector de contorno y LiDAR en la punta de las horquillas: se detiene ante objetos en movimiento y rodea obstáculos fijos.
Aplicaciones del MP2000
Escenarios en los que encaja el MP2000.
- Recepción y expedición de palés en muelles
- Almacenamiento en suelo y en primer nivel de estantería
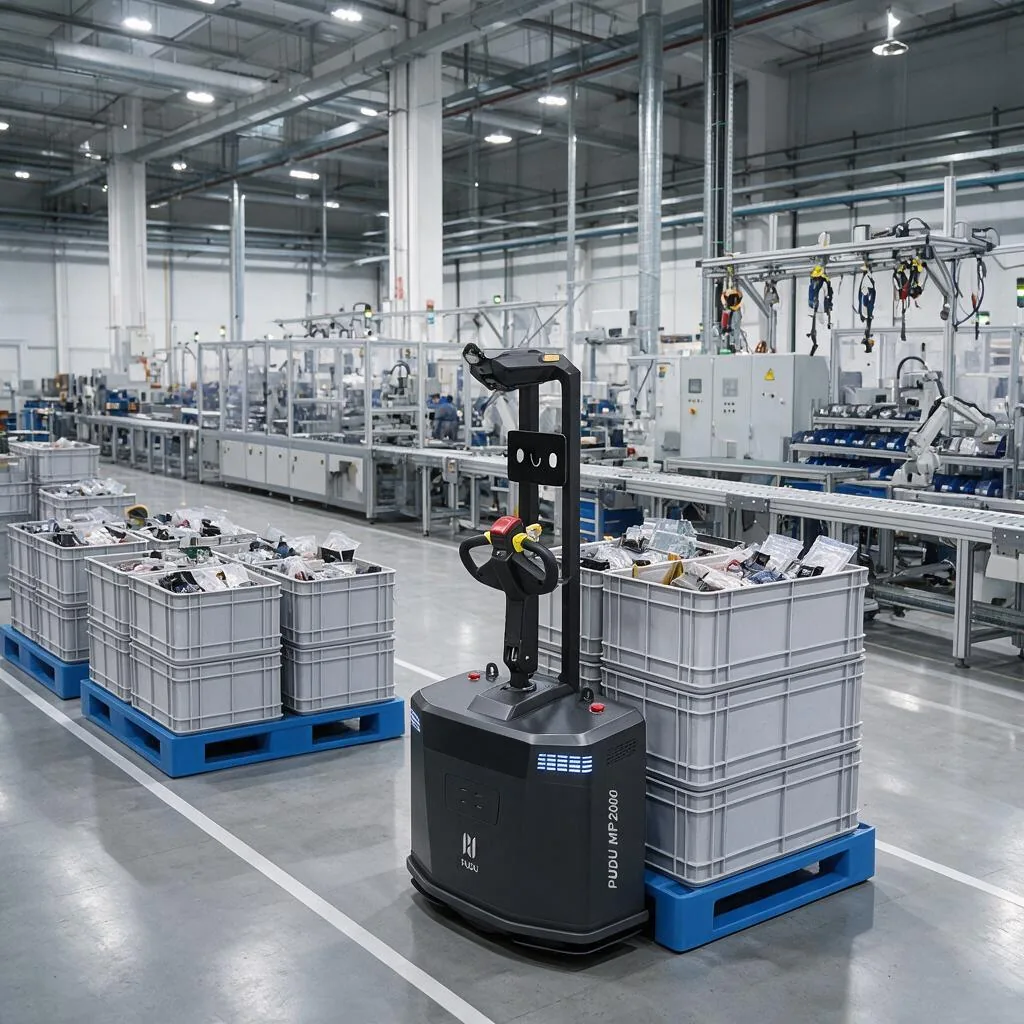
- Abastecimiento de línea desde zonas de preparación
- Traslado de producto terminado a almacén y expedición
- Centros de distribución y transferencia de carga urgente
- Reposición para picking y consolidación en e-commerce
Especificaciones técnicas del MP2000
Altura de horquillas
80 a 200 mm (máx. 200 ± 5 mm)
Peso con batería
420 kg
Velocidad nominal
1,6 m/s sin carga, 1,2 m/s con carga
Autonomía
12 h sin carga, 6 h con carga
Carga útil nominal
2.000 kg
Navegación
SLAM con LiDAR 3D + VSLAM
Pendiente superable
3° con carga, 8° sin carga
Protección de horquillas
LiDAR en la punta de las horquillas
Tipo
transpaleta autónoma de horquillas
Dimensiones (largo × ancho × alto)
1.585 × 910 × 1.870 mm
Modo de conducción
automático o manual (timón de control)
Pantalla
LCD
Dimensiones de horquillas (largo × ancho × grosor)
1.130 × 160 × 60 mm
Ancho exterior de horquillas
550 o 620 mm (dos versiones)
Tiempo de entrada de horquillas
20 s
Ver la ficha técnica completa
General
| Tipo | transpaleta autónoma de horquillas |
|---|---|
| Dimensiones (largo × ancho × alto) | 1.585 × 910 × 1.870 mm |
| Peso con batería | 420 kg |
| Modo de conducción | automático o manual (timón de control) |
| Pantalla | LCD |
Carga y horquillas
| Carga útil nominal | 2.000 kg |
|---|---|
| Altura de horquillas | 80 a 200 mm (máx. 200 ± 5 mm) |
| Dimensiones de horquillas (largo × ancho × grosor) | 1.130 × 160 × 60 mm |
| Ancho exterior de horquillas | 550 o 620 mm (dos versiones) |
| Tiempo de entrada de horquillas | 20 s |
| Tipos de palé | de largueros o de bloques; de tres patines y de base perimetral |
| Tolerancia de posición del palé | 15 cm de desplazamiento, 15° de desviación |
| Cobertura | almacenamiento en suelo y primer nivel de estantería |
Movimiento y navegación
| Navegación | SLAM con LiDAR 3D + VSLAM |
|---|---|
| Tracción | rueda motriz direccional (avance, retroceso y giro), con rueda auxiliar |
| Velocidad nominal | 1,6 m/s sin carga, 1,2 m/s con carga |
| Precisión de posicionamiento | ±10 mm |
| Radio mínimo de giro | 1.350 mm |
| Ancho mínimo de pasillo recto sin carga | 1,1 m |
| Ancho mínimo de pasillo de giro sin carga | 2.000 mm |
| Pasillo de apilado a 90°, palé 1.000 × 1.200 mm | 2.000 mm |
| Pasillo de apilado a 90°, palé 800 × 1.200 mm | 1.960 mm |
| Escalón superable | 10 mm |
| Hueco superable | 35 mm |
| Pendiente superable | 3° con carga, 8° sin carga |
Batería y carga
| Batería | fosfato de hierro y litio, 51,2 V; 60 Ah nominal (54,9 Ah típica) |
|---|---|
| Autonomía | 12 h sin carga, 6 h con carga |
| Tiempo de recarga completa | 2 h |
| Métodos de carga | automática en estación y manual |
Sensores y seguridad
| LiDAR | 3D y 2D |
|---|---|
| Cámaras | superior, frontal y de profundidad |
| Evasión de obstáculos | con LiDAR y 3D; se detiene ante objetos móviles y rodea obstáculos estáticos |
| Protección de horquillas | LiDAR en la punta de las horquillas |
| Detección de palé en posición | sí |
| Parachoques anticolisión | sí |
| Parada de emergencia | sí |
| Señalización | luz de advertencia, luz indicadora, proyector de contorno de seguridad y alarma sonora y visual |
Control e integración
| Asignación de tareas | pantalla del robot, app PUDU Link, escaneo con PDA, PUDU Pager y API abierta |
|---|---|
| Flota | coordinación multirrobot distribuida, sin red ni servidor, con control de zonas de tráfico |
| IoT | estación de carga automática, control automático de puertas y módulo de control de ascensores |
| Configuración de ubicaciones | escaneo de extremos con generación automática de datos |