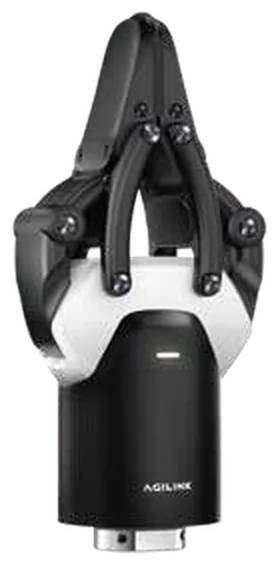
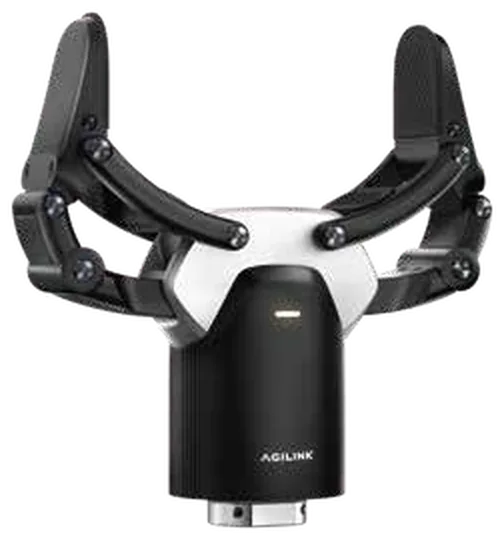
OmniPicker Pinza industrial con tacto para IA encarnada
Efector final de dos dedos con 140 N de fuerza y sensores táctiles en las yemas, preparado para captura de datos de manipulación y trabajo continuo en producción.
- Fuerza máxima140 N
- Carrera máxima120 mm
- Carga útil máxima5 kg
- Peso600 g
PVP 875 €
¿Qué es el OmniPicker?
OmniPicker es una pinza robótica de dos dedos para brazos robóticos y robots humanoides. Combina 140 N de fuerza de agarre, 120 mm de carrera y detección táctil en las yemas con resolución de 0,1 N. Se usa en clasificación y logística, en la captura de datos para entrenar sistemas de IA encarnada y en operaciones de producción continuas.
Fiabilidad industrial
La fuerza de agarre de 140 N está validada en un millón de ciclos a plena carga.
Agarre adaptativo con tacto
Sensores táctiles en la superficie de agarre, con 0,1 N de resolución, para manipular piezas estándar, formas irregulares y objetos delicados con control de fuerza.
Preparada para recoger datos
Compatible con Dex-UMI y con cámara de profundidad u ojo de pez opcional, para capturar datos de manipulación y entrenar modelos.
Integración abierta
Comunicación CAN FD o RS485, ROS 2 y SDK en Python y C++.
Aplicaciones del OmniPicker
Escenarios en los que encaja el OmniPicker.
- Pick-and-place en clasificación industrial
- Manipulación de paquetería
- Automatización de almacenes
- Captura masiva de demostraciones para IA encarnada
- Recogida de datos de manipulación con fuerza
- Operaciones continuas en retail y comercio electrónico
Especificaciones técnicas del OmniPicker
Peso
600 g
Carga útil máxima
5 kg
Resolución de fuerza
0,1 N
Visión
cámara de profundidad u ojo de pez opcional
Fuerza máxima de agarre
140 N
Carrera máxima
120 mm
Precisión de repetición
±0,1 mm
Vida útil validada
1 millón de ciclos a plena carga
Ubicación
yemas de los dedos
Interfaz de comunicación
CAN FD / RS485
Plataformas
brazos robóticos habituales
Recogida de datos
UMI (Dex-UMI)
Software
ROS 2, SDK en Python y C++
Ver la ficha técnica completa
General
| Peso | 600 g |
|---|---|
| Carga útil máxima | 5 kg |
Prestaciones
| Fuerza máxima de agarre | 140 N |
|---|---|
| Carrera máxima | 120 mm |
| Precisión de repetición | ±0,1 mm |
| Vida útil validada | 1 millón de ciclos a plena carga |
Sensores táctiles
| Ubicación | yemas de los dedos, en la superficie de agarre |
|---|---|
| Resolución de fuerza | 0,1 N |
Comunicación e integración
| Interfaz de comunicación | CAN FD / RS485 |
|---|---|
| Plataformas | brazos robóticos habituales |
| Recogida de datos | UMI (Dex-UMI) |
| Visión | cámara de profundidad u ojo de pez opcional |
| Software | ROS 2, SDK en Python y C++ |