
OmniHand يد روبوتية بارعة بـ 16 درجة حرية
أداة طرفية مدمجة وخفيفة للروبوتات البشرية وأذرع المناولة المتنقلة والبحث العلمي. تغطي الإيماءات وأنواع القبض المعتادة بعشرة مفاصل فعّالة.
- درجات الحرية16 (10 فعّالة)
- الوزن≤ 550 g
- قوة القبض50 N
- دقة التكرار0.3 مم

السعر 4,900 €غير شامل ضريبة القيمة المضافةشامل ضريبة القيمة المضافة (21%): 5,929 €
ما هو OmniHand؟
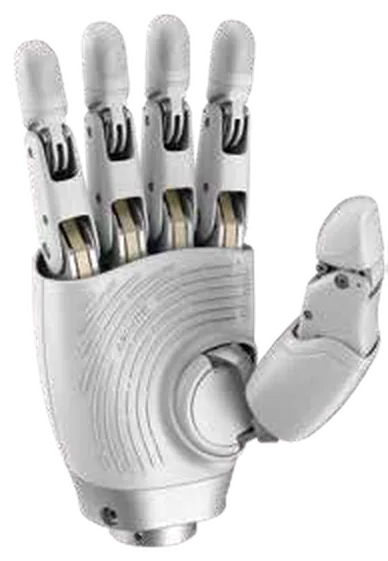
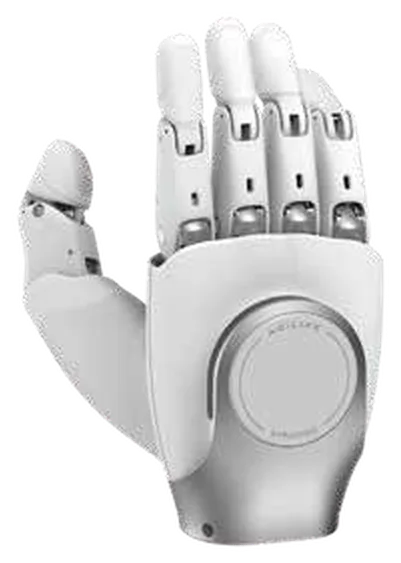
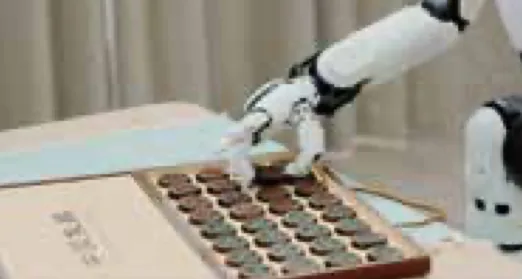
OmniHand يد روبوتية بخمسة أصابع تُركَّب كأداة طرفية على الروبوتات البشرية والأذرع الروبوتية وأذرع المناولة المتنقلة. تجمع 16 درجة حرية، عشر منها فعّالة، في أبعاد 180 × 85 × 38.5 مم وبوزن نحو 550 غراماً. وهي مصمَّمة للتفاعل مع الأشخاص ولروبوتات الخدمة والتدريس والبحث.
مصمّمة للنشر على نطاق واسع
هيئة مدمجة وخفيفة، مصمّمة للاندماج في الروبوتات البشرية وأذرع المناولة المتنقلة الشائعة.
10 مفاصل فعّالة و6 خاملة
تغطي الإيماءات الشائعة ومعظم أنواع القبض، ما يتيح التعاون مع الأشخاص إلى ما هو أبعد من التقاط الأجسام.
استجابة سريعة
تفتح وتغلق في 0.5 ثانية وتكرّر موضع أطراف الأصابع بدقة نموذجية تبلغ 0.3 مم.
تكامل مفتوح
اتصال عبر CAN-FD أو RS485، وتوافق مع Dex-UMI وROS 2، وحزمة تطوير بلغتي Python وC++، وتحديثات عبر الأثير.
تطبيقات OmniHand
المجالات التي يناسبها OmniHand.
- التفاعل بين الإنسان والروبوت: الإيماءات ومهام الخدمة والتعاون
- التدريب وإعداد محتوى تعليمي عن المناولة
- بناء النماذج الأولية في مشاريع البحث الأكاديمي
- الروبوتات المتنقلة وروبوتات الخدمة: قبض خفيف في التوصيل والضيافة والمساعدة
- أداة طرفية للروبوتات البشرية
- أداة طرفية لأذرع المناولة المتنقلة
المواصفات التقنية لـ OmniHand
الوزن (دون غطاء المعصم والبراغي)
≤ 550 g
الأبعاد
180 × 85 × 38.5 مم
درجات الحرية
16
درجات الحرية الفعّالة
10
درجات الحرية الخاملة
6
أدنى زمن فتح / إغلاق (نموذجي)
0.5 ث / 0.5 ث
دقة التكرار عند أطراف الأصابع (نموذجية)
0.3 مم
قوة القبض بخمسة أصابع
50 N
الحمولة (العرض التجاري)
2 كغ في القبض الثابت؛ و5 كغ في الرفع
جهد التشغيل
18–27 V
واجهة الاتصال
CAN-FD / RS485
درجة حرارة العمل
-10 إلى 45 °م
مستشعرات لمسية
غير مضمّنة (متوفرة في OmniHand Tactile)
من السبابة إلى الخنصر · DIP (ثني/بسط)
0° إلى 171°
من السبابة إلى الخنصر · PIP (ثني/بسط)
0° إلى 80°
عرض البطاقة التقنية كاملة
عام
| الوزن (دون غطاء المعصم والبراغي) | ≤ 550 g |
|---|---|
| الأبعاد | 180 × 85 × 38.5 مم |
| درجات الحرية | 16 |
| درجات الحرية الفعّالة | 10 |
| درجات الحرية الخاملة | 6 |
بيانات الأداء
| أدنى زمن فتح / إغلاق (نموذجي) | 0.5 ث / 0.5 ث |
|---|---|
| دقة التكرار عند أطراف الأصابع (نموذجية) | 0.3 مم |
| قوة القبض بخمسة أصابع | 50 N |
| الحمولة (العرض التجاري) | 2 كغ في القبض الثابت؛ و5 كغ في الرفع |
الإلكترونيات والبيئة
| جهد التشغيل | 18–27 V |
|---|---|
| واجهة الاتصال | CAN-FD / RS485 |
| درجة حرارة العمل | -10 إلى 45 °م |
| مستشعرات لمسية | غير مضمّنة (متوفرة في OmniHand Tactile) |
المدى المفصلي
| من السبابة إلى الخنصر · DIP (ثني/بسط) | 0° إلى 171° |
|---|---|
| من السبابة إلى الخنصر · PIP (ثني/بسط) | 0° إلى 80° |
| من السبابة إلى الخنصر · ABAD (تبعيد/تقريب) | 0° إلى 10° |
| الإبهام · DIP (ثني/بسط) | 0° إلى 160° |
| الإبهام · PIP (ثني/بسط) | 0° إلى 106° |
| الإبهام · MCP (ثني/بسط) | 0° إلى 45° |
| الإبهام · ABAD (تبعيد/تقريب) | 0° إلى 90° |
| الإبهام · ROLL (دوران) | 0° إلى 60° |
التوافق والتكامل
| المنصات | الروبوتات البشرية والأذرع الروبوتية الشائعة |
|---|---|
| جمع البيانات | Dex-UMI |
| البرمجيات | ROS 2، وحزمة تطوير بلغتي Python وC++ |
| التحديث | عبر الأثير (عن بُعد) |
معرض صور OmniHand
طرازات أخرى من الفئة
 الملحقات
OmniHand Tactile
يد روبوتية بارعة بمستشعرات لمسية
السعر 5,750 €غير شامل ضريبة القيمة المضافةشامل ضريبة القيمة المضافة (21%): 6,957.50 €
 الملحقات
OmniHand Pro 2025
يد روبوتية بارعة بـ 19 درجة حرية
السعر 12,500 €غير شامل ضريبة القيمة المضافةشامل ضريبة القيمة المضافة (21%): 15,125 €
 الملحقات
OmniPicker
كمّاشة صناعية باللمس للذكاء الاصطناعي المجسّد
السعر 875 €غير شامل ضريبة القيمة المضافةشامل ضريبة القيمة المضافة (21%): 1,058.75 €
 الملحقاتبيانات جزئية
Batería extra D5W
بطارية احتياطية للروبوت رباعي الأرجل D5W
السعر 2,000 €غير شامل ضريبة القيمة المضافةشامل ضريبة القيمة المضافة (21%): 2,420 €