
OmniHand Geschickte Roboterhand mit 16 Freiheitsgraden
Kompakter, leichter Endeffektor für humanoide Roboter, mobile Manipulatoren und die Forschung. Deckt die üblichen Gesten und Griffe mit 10 aktiven Gelenken ab.
- Freiheitsgrade16 (10 aktiv)
- Gewicht≤ 550 g
- Greifkraft50 N
- Wiederholgenauigkeit0,3 mm

UVP 4.900 €zzgl. MwSt.Mit MwSt. (21 %): 5.929 €
Was ist der OmniHand?
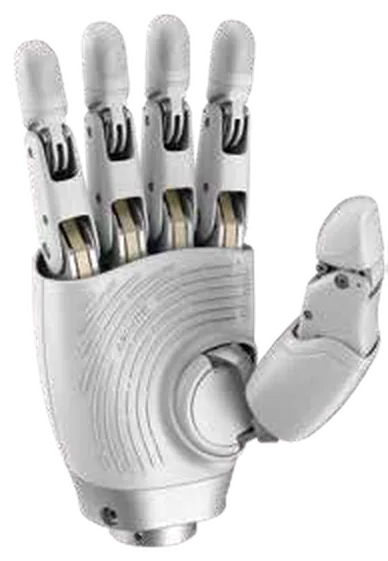
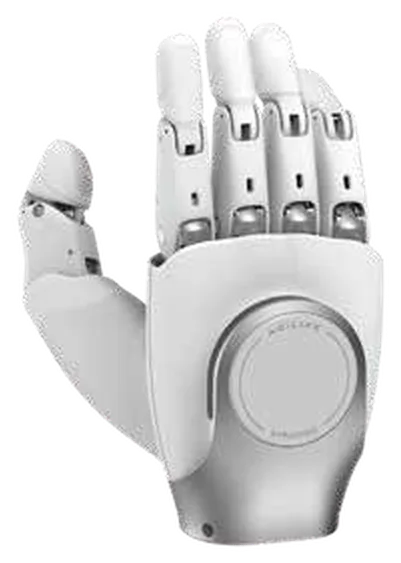
OmniHand ist eine fünffingrige Roboterhand, die als Endeffektor an humanoiden Robotern, Roboterarmen und mobilen Manipulatoren montiert wird. Sie vereint 16 Freiheitsgrade, davon 10 aktiv, in 180 × 85 × 38,5 mm und rund 550 g. Gedacht ist sie für die Interaktion mit Menschen, Servicerobotik, Lehre und Forschung.
Für den Einsatz in großem Maßstab gedacht
Kompaktes, leichtes Format, ausgelegt für die Integration in gängige humanoide Roboter und mobile Manipulatoren.
10 aktive und 6 passive Gelenke
Deckt die gängigen Gesten und die meisten Grifftypen ab, was eine Zusammenarbeit mit Menschen über das bloße Greifen hinaus ermöglicht.
Schnelle Reaktion
Öffnet und schließt in 0,5 s und wiederholt die Fingerspitzenposition mit einer typischen Genauigkeit von 0,3 mm.
Offene Integration
Kommunikation über CAN-FD oder RS485, Kompatibilität mit Dex-UMI und ROS 2, SDK in Python und C++ sowie OTA-Updates.
Anwendungen des OmniHand
Szenarien, in die der OmniHand passt.
- Mensch-Roboter-Interaktion: Gesten, Serviceaufgaben und Zusammenarbeit
- Schulung und Erstellung von Lehrinhalten zur Handhabung
- Prototyping in akademischen Forschungsprojekten
- Mobile Robotik und Servicerobotik: leichtes Greifen in Zustellung, Gastronomie und Assistenz
- Endeffektor für humanoide Roboter
- Endeffektor für mobile Manipulatoren
Technische Daten des OmniHand
Gewicht (ohne Handgelenkabdeckung und Schrauben)
≤ 550 g
Abmessungen
180 × 85 × 38,5 mm
Freiheitsgrade
16
Aktive Freiheitsgrade
10
Passive Freiheitsgrade
6
Minimale Öffnungs-/Schließzeit (typisch)
0,5 s / 0,5 s
Wiederholgenauigkeit an der Fingerspitze (typisch)
0,3 mm
Greifkraft mit fünf Fingern
50 N
Nutzlast (Verkaufspräsentation)
2 kg im stabilen Griff; 5 kg beim Anheben
Betriebsspannung
18–27 V
Kommunikationsschnittstelle
CAN-FD / RS485
Betriebstemperatur
-10 bis 45 °C
Tastsensoren
nicht enthalten
Zeige- bis kleiner Finger · DIP (Beugung/Streckung)
0° bis 171°
Zeige- bis kleiner Finger · PIP (Beugung/Streckung)
0° bis 80°
Vollständiges Datenblatt ansehen
Allgemein
| Gewicht (ohne Handgelenkabdeckung und Schrauben) | ≤ 550 g |
|---|---|
| Abmessungen | 180 × 85 × 38,5 mm |
| Freiheitsgrade | 16 |
| Aktive Freiheitsgrade | 10 |
| Passive Freiheitsgrade | 6 |
Leistungsdaten
| Minimale Öffnungs-/Schließzeit (typisch) | 0,5 s / 0,5 s |
|---|---|
| Wiederholgenauigkeit an der Fingerspitze (typisch) | 0,3 mm |
| Greifkraft mit fünf Fingern | 50 N |
| Nutzlast (Verkaufspräsentation) | 2 kg im stabilen Griff; 5 kg beim Anheben |
Elektronik und Umgebung
| Betriebsspannung | 18–27 V |
|---|---|
| Kommunikationsschnittstelle | CAN-FD / RS485 |
| Betriebstemperatur | -10 bis 45 °C |
| Tastsensoren | nicht enthalten (verfügbar bei OmniHand Tactile) |
Gelenkbereich
| Zeige- bis kleiner Finger · DIP (Beugung/Streckung) | 0° bis 171° |
|---|---|
| Zeige- bis kleiner Finger · PIP (Beugung/Streckung) | 0° bis 80° |
| Zeige- bis kleiner Finger · ABAD (Abduktion/Adduktion) | 0° bis 10° |
| Daumen · DIP (Beugung/Streckung) | 0° bis 160° |
| Daumen · PIP (Beugung/Streckung) | 0° bis 106° |
| Daumen · MCP (Beugung/Streckung) | 0° bis 45° |
| Daumen · ABAD (Abduktion/Adduktion) | 0° bis 90° |
| Daumen · ROLL (Rotation) | 0° bis 60° |
Kompatibilität und Integration
| Plattformen | gängige humanoide Roboter und Roboterarme |
|---|---|
| Datenerfassung | Dex-UMI |
| Software | ROS 2, SDK in Python und C++ |
| Aktualisierung | OTA (aus der Ferne) |
Galerie des OmniHand
Weitere Modelle der Reihe
 Zubehör
OmniHand Tactile
Geschickte Roboterhand mit Tastsensoren
UVP 5.750 €zzgl. MwSt.Mit MwSt. (21 %): 6.957,50 €
 Zubehör
OmniHand Pro 2025
Geschickte Roboterhand mit 19 Freiheitsgraden
UVP 12.500 €zzgl. MwSt.Mit MwSt. (21 %): 15.125 €
 Zubehör
OmniPicker
Industriegreifer mit Tastsinn für verkörperte KI
UVP 875 €zzgl. MwSt.Mit MwSt. (21 %): 1.058,75 €
 ZubehörTeilangaben
Batería extra D5W
Ersatzakku für den Vierbeiner D5W
UVP 2.000 €zzgl. MwSt.Mit MwSt. (21 %): 2.420 €