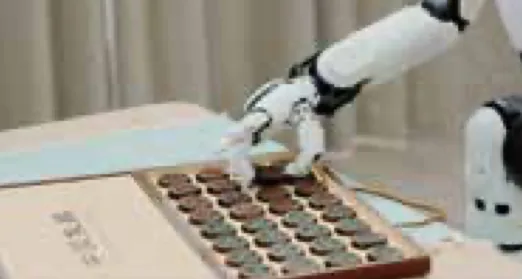
OmniHand 是什么?
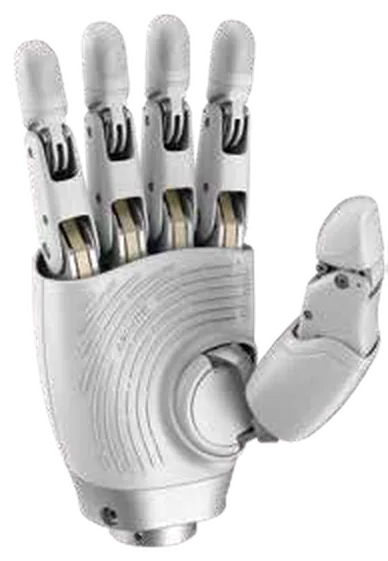
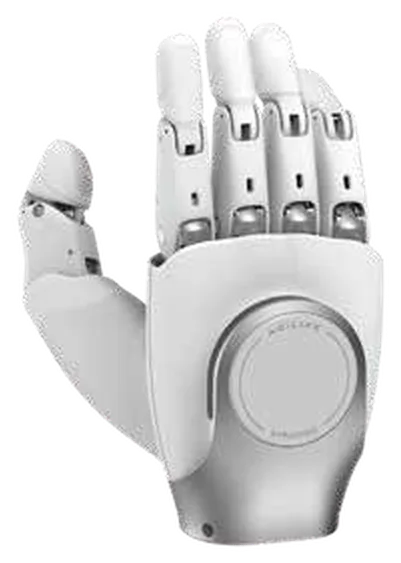
OmniHand是一款五指机械手,可作为末端执行器安装于人形机器人、机械臂和移动操作臂上。集成16个自由度(其中10个为主动自由度),尺寸为180 × 85 × 38.5毫米,重约550克。适用于人机交互、服务机器人、教学和科研场景。
面向规模化部署设计
机身紧凑轻量,专为集成到常见人形机器人和移动操作臂而设计。
10个主动关节加6个被动关节
可覆盖常见手势和大多数抓取类型,实现不限于取物的人机协作。
响应迅速
开合时间为0.5秒,指尖位置重复精度典型值为0.3毫米。
开放集成
支持CAN-FD或RS485通信,兼容Dex-UMI和ROS 2,提供Python和C++版SDK,支持OTA升级。
OmniHand 的应用场景
OmniHand 适用的应用场景。
- 人机交互:手势、服务任务与协作
- 操作技能培训与教学内容开发
- 学术科研项目原型开发
- 移动与服务机器人:配送、酒店服务和辅助场景中的轻量抓取
- 人形机器人末端执行器
- 移动操作臂末端执行器
OmniHand 的技术参数
重量(不含腕部端盖和螺丝)
≤550克
外形尺寸
180 × 85 × 38.5毫米
自由度
16个
主动自由度
10个
被动自由度
6个
最短开合时间(典型值)
0.5秒/0.5秒
指尖重复精度(典型值)
0.3毫米
五指抓握力
50N
有效载重(产品介绍数据)
稳定抓握2公斤;提升可达5公斤
工作电压
18–27V
通信接口
CAN-FD / RS485
工作温度
-10℃至45℃
触觉传感器
不含(OmniHand Tactile版本提供)
食指至小指 · DIP关节(屈曲/伸展)
0°至171°
食指至小指 · PIP关节(屈曲/伸展)
0°至80°
查看完整技术资料
基本参数
| 重量(不含腕部端盖和螺丝) | ≤550克 |
|---|---|
| 外形尺寸 | 180 × 85 × 38.5毫米 |
| 自由度 | 16个 |
| 主动自由度 | 10个 |
| 被动自由度 | 6个 |
性能参数
| 最短开合时间(典型值) | 0.5秒/0.5秒 |
|---|---|
| 指尖重复精度(典型值) | 0.3毫米 |
| 五指抓握力 | 50N |
| 有效载重(产品介绍数据) | 稳定抓握2公斤;提升可达5公斤 |
电气与环境参数
| 工作电压 | 18–27V |
|---|---|
| 通信接口 | CAN-FD / RS485 |
| 工作温度 | -10℃至45℃ |
| 触觉传感器 | 不含(OmniHand Tactile版本提供) |
关节活动范围
| 食指至小指 · DIP关节(屈曲/伸展) | 0°至171° |
|---|---|
| 食指至小指 · PIP关节(屈曲/伸展) | 0°至80° |
| 食指至小指 · ABAD关节(外展/内收) | 0°至10° |
| 拇指 · DIP关节(屈曲/伸展) | 0°至160° |
| 拇指 · PIP关节(屈曲/伸展) | 0°至106° |
| 拇指 · MCP关节(屈曲/伸展) | 0°至45° |
| 拇指 · ABAD关节(外展/内收) | 0°至90° |
| 拇指 · ROLL关节(旋转) | 0°至60° |
兼容性与集成
| 适用平台 | 常见人形机器人和机械臂 |
|---|---|
| 数据采集 | Dex-UMI |
| 软件 | ROS 2,Python和C++版SDK |
| 升级方式 | OTA(远程升级) |