
OmniHand Main robotique habile à 16 degrés de liberté
Effecteur final compact et léger pour robots humanoïdes, manipulateurs mobiles et la recherche. Couvre les gestes et prises courants avec 10 articulations actives.
- Degrés de liberté16 (10 actifs)
- Poids≤ 550 g
- Force de préhension50 N
- Précision de répétabilité0,3 mm

Prix public 4.900 €TVA non incluseTVA comprise (21 %) : 5.929 €
Qu'est-ce que le OmniHand ?
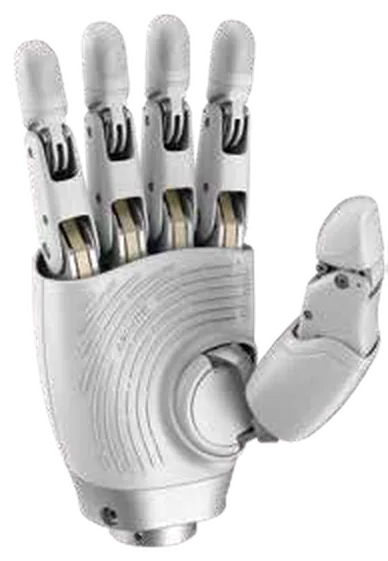
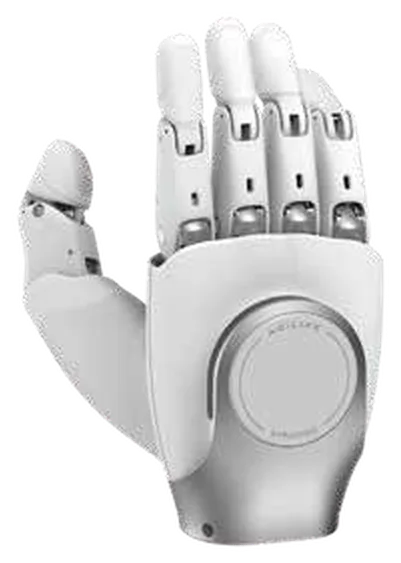
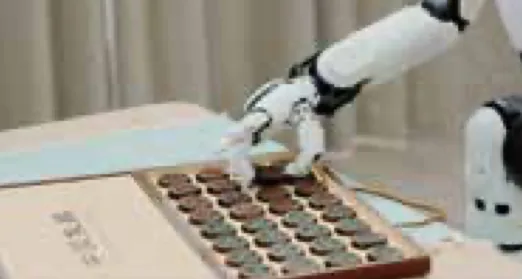
OmniHand est une main robotique à cinq doigts qui se monte comme effecteur final sur des robots humanoïdes, des bras robotiques et des manipulateurs mobiles. Elle réunit 16 degrés de liberté, dont 10 actifs, dans un format de 180 × 85 × 38,5 mm pour environ 550 g. Elle est conçue pour l'interaction avec les personnes, la robotique de service, l'enseignement et la recherche.
Conçue pour un déploiement à grande échelle
Format compact et léger, conçu pour s'intégrer aux robots humanoïdes et manipulateurs mobiles courants.
10 articulations actives et 6 passives
Couvre les gestes courants et la plupart des types de prise, ce qui permet de collaborer avec des personnes au-delà de la simple saisie d'objets.
Réponse rapide
S'ouvre et se ferme en 0,5 s et répète la position de la pointe des doigts avec une précision typique de 0,3 mm.
Intégration ouverte
Communication CAN-FD ou RS485, compatibilité avec Dex-UMI et ROS 2, SDK en Python et C++, et mises à jour OTA.
Applications du OmniHand
Scénarios dans lesquels le OmniHand trouve sa place.
- Interaction personne-robot : gestes, tâches de service et collaboration
- Formation et développement de contenus pédagogiques en manipulation
- Prototypage dans des projets de recherche académique
- Robotique mobile et de service : prise légère pour la livraison, l'hôtellerie-restauration et l'assistance
- Effecteur final pour robots humanoïdes
- Effecteur final pour manipulateurs mobiles
Spécifications techniques du OmniHand
Poids (sans capot de poignet ni vis)
≤ 550 g
Dimensions
180 × 85 × 38,5 mm
Degrés de liberté
16
Degrés de liberté actifs
10
Degrés de liberté passifs
6
Temps minimal d'ouverture / fermeture (typique)
0,5 s / 0,5 s
Précision de répétabilité en bout de doigt (typique)
0,3 mm
Force de préhension à cinq doigts
50 N
Charge utile (présentation commerciale)
2 kg en prise stable ; 5 kg en levage
Tension de fonctionnement
18–27 V
Interface de communication
CAN-FD / RS485
Température de fonctionnement
-10 à 45 °C
Capteurs tactiles
non inclus
Doigts index à auriculaire · DIP (flexion/extension)
0° à 171°
Doigts index à auriculaire · PIP (flexion/extension)
0° à 80°
Voir la fiche technique complète
Général
| Poids (sans capot de poignet ni vis) | ≤ 550 g |
|---|---|
| Dimensions | 180 × 85 × 38,5 mm |
| Degrés de liberté | 16 |
| Degrés de liberté actifs | 10 |
| Degrés de liberté passifs | 6 |
Performances
| Temps minimal d'ouverture / fermeture (typique) | 0,5 s / 0,5 s |
|---|---|
| Précision de répétabilité en bout de doigt (typique) | 0,3 mm |
| Force de préhension à cinq doigts | 50 N |
| Charge utile (présentation commerciale) | 2 kg en prise stable ; 5 kg en levage |
Électronique et environnement
| Tension de fonctionnement | 18–27 V |
|---|---|
| Interface de communication | CAN-FD / RS485 |
| Température de fonctionnement | -10 à 45 °C |
| Capteurs tactiles | non inclus (disponibles sur OmniHand Tactile) |
Amplitude articulaire
| Doigts index à auriculaire · DIP (flexion/extension) | 0° à 171° |
|---|---|
| Doigts index à auriculaire · PIP (flexion/extension) | 0° à 80° |
| Doigts index à auriculaire · ABAD (abduction/adduction) | 0° à 10° |
| Pouce · DIP (flexion/extension) | 0° à 160° |
| Pouce · PIP (flexion/extension) | 0° à 106° |
| Pouce · MCP (flexion/extension) | 0° à 45° |
| Pouce · ABAD (abduction/adduction) | 0° à 90° |
| Pouce · ROLL (rotation) | 0° à 60° |
Compatibilité et intégration
| Plateformes | robots humanoïdes et bras robotiques courants |
|---|---|
| Collecte de données | Dex-UMI |
| Logiciel | ROS 2, SDK en Python et C++ |
| Mise à jour | OTA (à distance) |
Galerie du OmniHand
Autres modèles de la gamme
 Accessoires
OmniHand Tactile
Main robotique habile à capteurs tactiles
Prix public 5.750 €TVA non incluseTVA comprise (21 %) : 6.957,50 €
 Accessoires
OmniHand Pro 2025
Main robotique habile à 19 degrés de liberté
Prix public 12.500 €TVA non incluseTVA comprise (21 %) : 15.125 €
 Accessoires
OmniPicker
Pince industrielle à retour tactile pour l'IA incarnée
Prix public 875 €TVA non incluseTVA comprise (21 %) : 1.058,75 €
 AccessoiresDonnées partielles
Batería extra D5W
Batterie de rechange pour le quadrupède D5W
Prix public 2.000 €TVA non incluseTVA comprise (21 %) : 2.420 €