
OmniHand Mão robótica destra de 16 graus de liberdade
Efetuador final compacto e leve para robôs humanoides, manipuladores móveis e investigação. Cobre os gestos e as preensões habituais com 10 articulações ativas.
- Graus de liberdade16 (10 ativos)
- Peso≤ 550 g
- Força de preensão50 N
- Precisão de repetição0,3 mm

PVP 4.900 €IVA não incluídoCom IVA (21 %): 5.929 €
O que é o OmniHand?
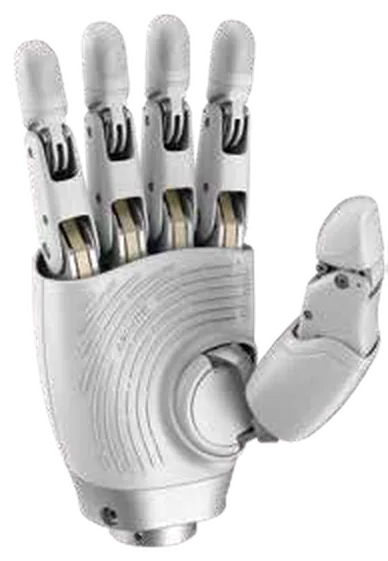
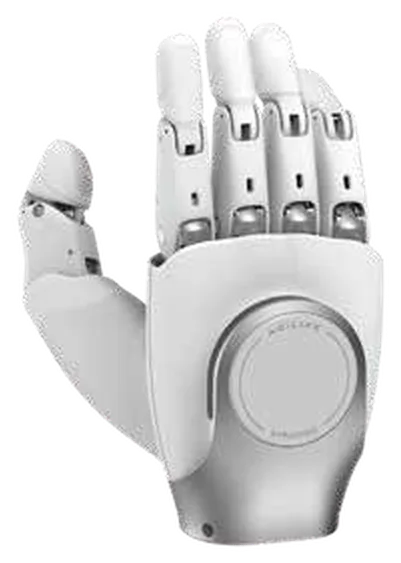
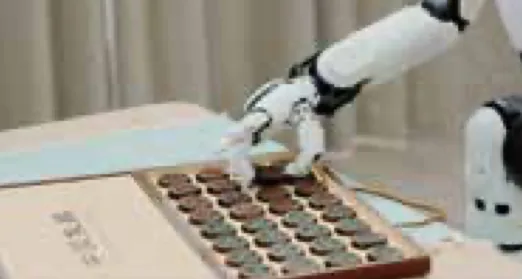
A OmniHand é uma mão robótica de cinco dedos que se monta como efetuador final em robôs humanoides, braços robóticos e manipuladores móveis. Reúne 16 graus de liberdade, 10 deles ativos, em 180 × 85 × 38,5 mm e cerca de 550 g. É pensada para interação com pessoas, robótica de serviço, ensino e investigação.
Pensada para implementação em escala
Formato compacto e leve, concebido para se integrar em robôs humanoides e manipuladores móveis de uso habitual.
10 articulações ativas e 6 passivas
Cobre os gestos comuns e a maioria dos tipos de preensão, o que permite colaborar com pessoas para além de pegar em objetos.
Resposta rápida
Abre e fecha em 0,5 s e repete a posição da ponta dos dedos com uma precisão típica de 0,3 mm.
Integração aberta
Comunicação CAN-FD ou RS485, compatibilidade com Dex-UMI e ROS 2, SDK em Python e C++ e atualizações OTA.
Aplicações do OmniHand
Cenários em que o OmniHand se enquadra.
- Interação pessoa-robô: gestos, tarefas de serviço e colaboração
- Formação e desenvolvimento de conteúdos pedagógicos em manipulação
- Prototipagem em projetos de investigação académica
- Robótica móvel e de serviço: preensão leve em entregas, hotelaria e assistência
- Efetuador final para robôs humanoides
- Efetuador final para manipuladores móveis
Especificações técnicas do OmniHand
Peso (sem tampa de pulso nem parafusos)
≤ 550 g
Carga útil (apresentação comercial)
2 kg em preensão estável; 5 kg em elevação
Dimensões
180 × 85 × 38,5 mm
Graus de liberdade
16
Graus de liberdade ativos
10
Graus de liberdade passivos
6
Tempo mínimo de abertura / fecho (típico)
0,5 s / 0,5 s
Precisão de repetição na ponta dos dedos (típica)
0,3 mm
Força de preensão com cinco dedos
50 N
Tensão de funcionamento
18–27 V
Interface de comunicação
CAN-FD / RS485
Temperatura de funcionamento
-10 a 45 °C
Sensores táteis
não incluídos
Dedos indicador a mínimo · DIP (flexão/extensão)
0° a 171°
Dedos indicador a mínimo · PIP (flexão/extensão)
0° a 80°
Ver a ficha técnica completa
Geral
| Peso (sem tampa de pulso nem parafusos) | ≤ 550 g |
|---|---|
| Dimensões | 180 × 85 × 38,5 mm |
| Graus de liberdade | 16 |
| Graus de liberdade ativos | 10 |
| Graus de liberdade passivos | 6 |
Desempenho
| Tempo mínimo de abertura / fecho (típico) | 0,5 s / 0,5 s |
|---|---|
| Precisão de repetição na ponta dos dedos (típica) | 0,3 mm |
| Força de preensão com cinco dedos | 50 N |
| Carga útil (apresentação comercial) | 2 kg em preensão estável; 5 kg em elevação |
Eletrónica e ambiente
| Tensão de funcionamento | 18–27 V |
|---|---|
| Interface de comunicação | CAN-FD / RS485 |
| Temperatura de funcionamento | -10 a 45 °C |
| Sensores táteis | não incluídos (disponíveis na OmniHand Tactile) |
Amplitude articular
| Dedos indicador a mínimo · DIP (flexão/extensão) | 0° a 171° |
|---|---|
| Dedos indicador a mínimo · PIP (flexão/extensão) | 0° a 80° |
| Dedos indicador a mínimo · ABAD (abdução/adução) | 0° a 10° |
| Polegar · DIP (flexão/extensão) | 0° a 160° |
| Polegar · PIP (flexão/extensão) | 0° a 106° |
| Polegar · MCP (flexão/extensão) | 0° a 45° |
| Polegar · ABAD (abdução/adução) | 0° a 90° |
| Polegar · ROLL (rotação) | 0° a 60° |
Compatibilidade e integração
| Plataformas | robôs humanoides e braços robóticos habituais |
|---|---|
| Recolha de dados | Dex-UMI |
| Software | ROS 2, SDK em Python e C++ |
| Atualização | OTA (remota) |
Galeria do OmniHand
Outros modelos da família
 Acessórios
OmniHand Tactile
Mão robótica destra com sensores táteis
PVP 5.750 €IVA não incluídoCom IVA (21 %): 6.957,50 €
 Acessórios
OmniHand Pro 2025
Mão robótica destra de 19 graus de liberdade
PVP 12.500 €IVA não incluídoCom IVA (21 %): 15.125 €
 Acessórios
OmniPicker
Pinça industrial com tato para IA corporizada
PVP 875 €IVA não incluídoCom IVA (21 %): 1.058,75 €
 AcessóriosDados parciais
Batería extra D5W
Bateria sobresselente para o quadrúpede D5W
PVP 2.000 €IVA não incluídoCom IVA (21 %): 2.420 €