RHX2 EDU 是什么?
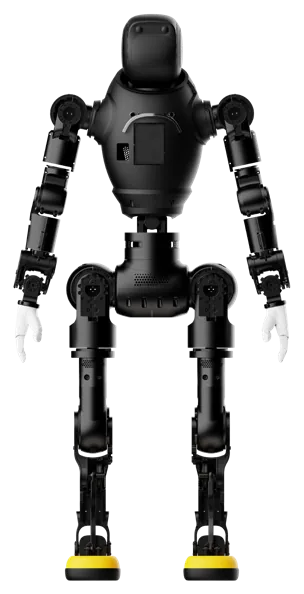
RHX2 EDU是X2系列面向科研、教学和实践培训的版本。其核心在于机器人的组装拆卸和运动控制开发,适用于工程实训、竞赛以及组件套件采购。
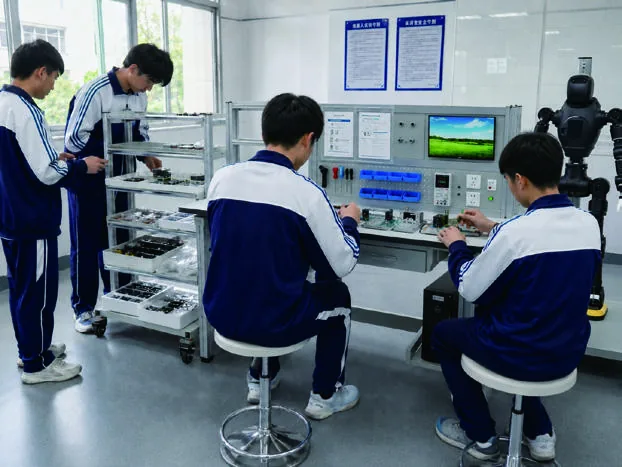
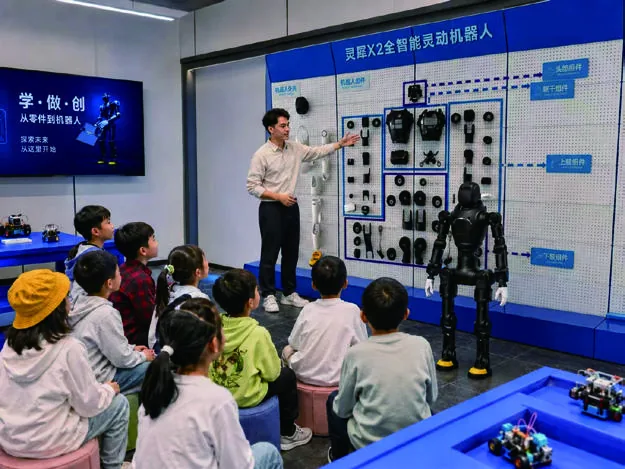
全流程组装
可从头到尾进行组装和拆卸,配有设计与组装指南、视频教程和仿真组装指南。
开放式运动控制
支持关节、夹爪和执行器控制的开发,以及嵌入式系统和机电一体化集成。
灵活集成
支持夹爪、仿真手和仿真拳,可通过电源与数据接口连接外部传感器,并支持自有开发板接入。
教学支持
提供耗材清单,方便采购与维护,外观可定制以适应项目和竞赛需求。
RHX2 EDU 的应用场景
RHX2 EDU 适用的应用场景。
- 机器人STEM教育
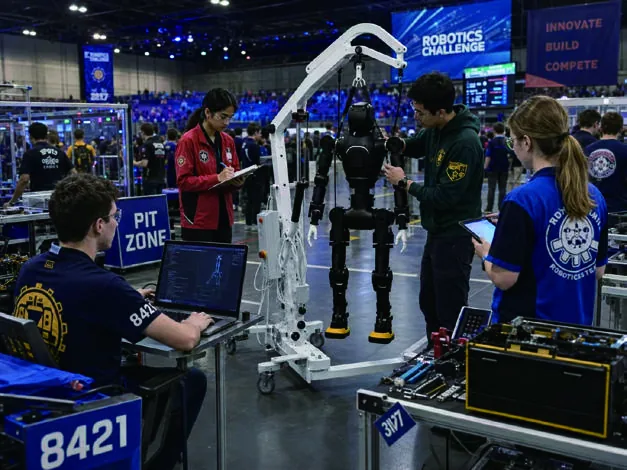
- 机器人竞赛
- 组装、调试与维护培训
- 工程实训
- 运动控制研究
- 教育机构组件套件
RHX2 EDU 的技术参数
身高
1.30 m,含仿真头部
重量
35 kg
总自由度
29个
单臂自由度
7个
可完全组装拆卸
是
外观
设计与结构均可定制
最大行走速度
1.8 m/s
末端执行器最大负载
3 kg
可选末端执行器
夹爪、仿真手和仿真拳
电池
500 Wh
续航时间
2小时
计算模块
1 × RK3588
计算与传感器扩展
支持;可接入用户自有的高级开发板
接口
集成电源与数据接口,可连接外部设备
二次开发
支持,面向运动控制
查看完整技术资料
尺寸与结构
| 身高 | 1.30 m,含仿真头部 |
|---|---|
| 重量 | 35 kg |
| 总自由度 | 29个 |
| 单臂自由度 | 7个 |
| 可完全组装拆卸 | 是 |
| 外观 | 设计与结构均可定制 |
性能
| 最大行走速度 | 1.8 m/s |
|---|---|
| 末端执行器最大负载 | 3 kg |
| 可选末端执行器 | 夹爪、仿真手和仿真拳 |
能源
| 电池 | 500 Wh |
|---|---|
| 续航时间 | 2小时 |
计算与扩展
| 计算模块 | 1 × RK3588 |
|---|---|
| 计算与传感器扩展 | 支持;可接入用户自有的高级开发板 |
| 接口 | 集成电源与数据接口,可连接外部设备 |
软件
| 二次开发 | 支持,面向运动控制 |
|---|---|
| 开发领域 | 关节、夹爪和执行器控制;嵌入式开发;机电系统集成 |
教学资源
| 指南 | 完整的产品设计与组装指南,配有视频 |
|---|---|
| 仿真 | 仿真组装指南 |
| 耗材 | 采购与维护用耗材清单 |