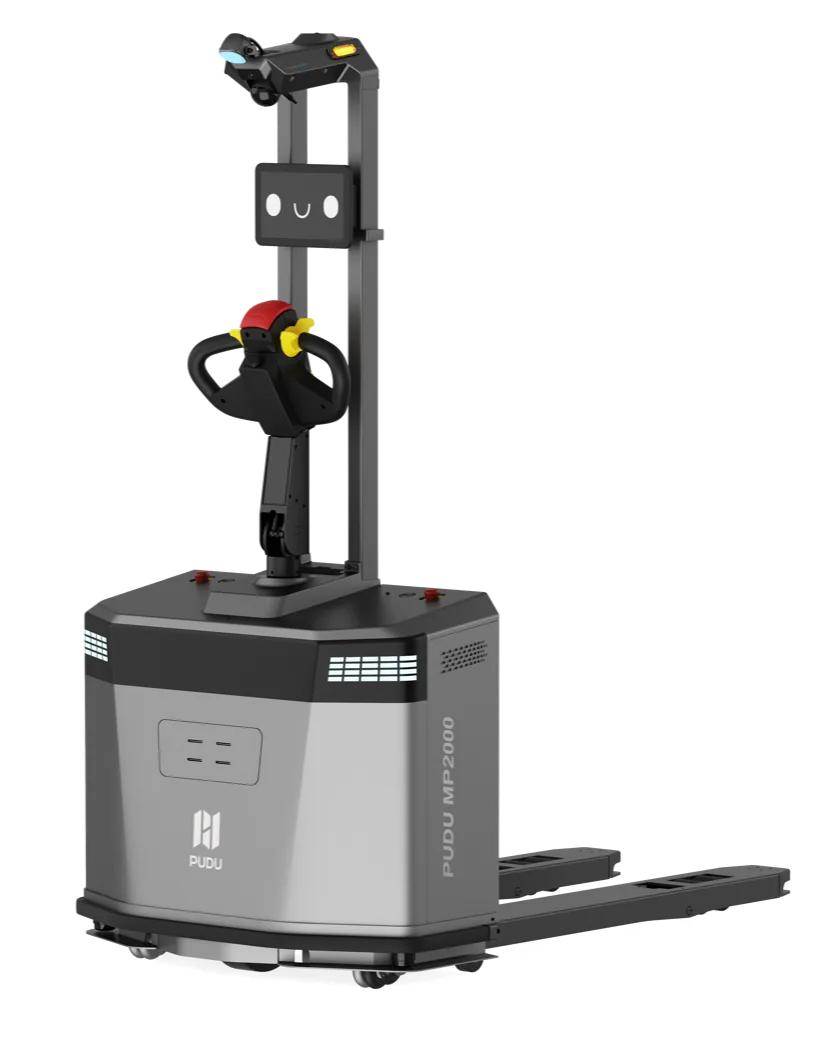
MP2000 是什么?
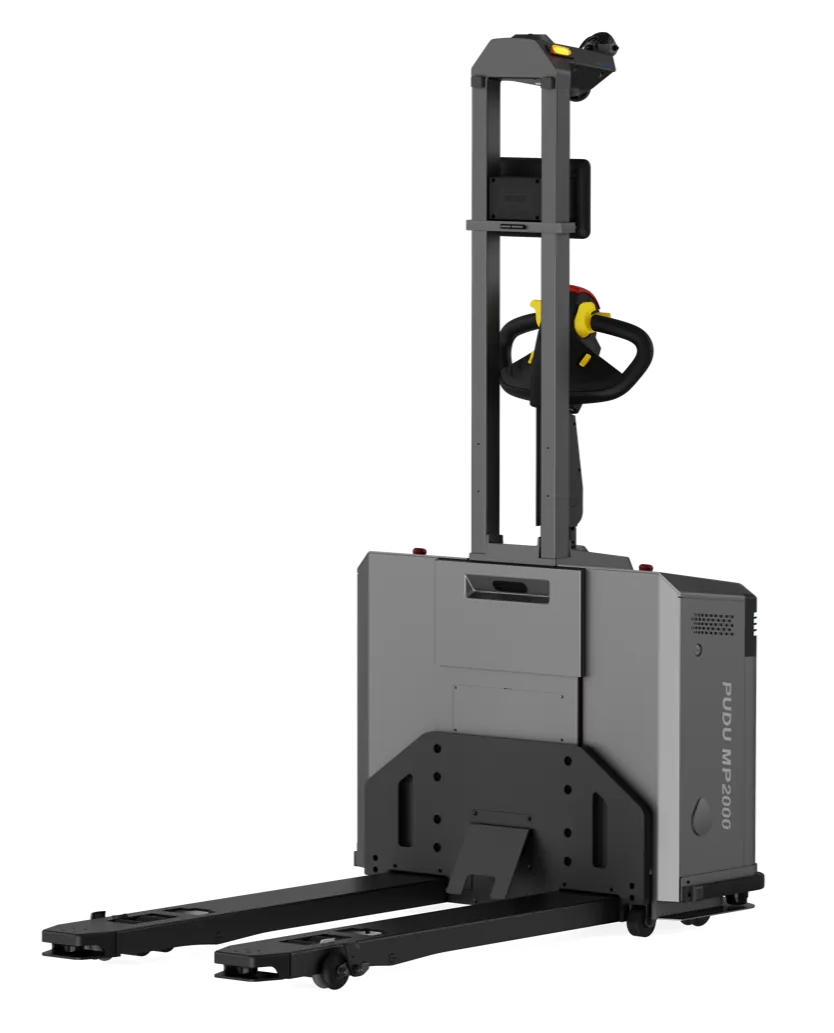
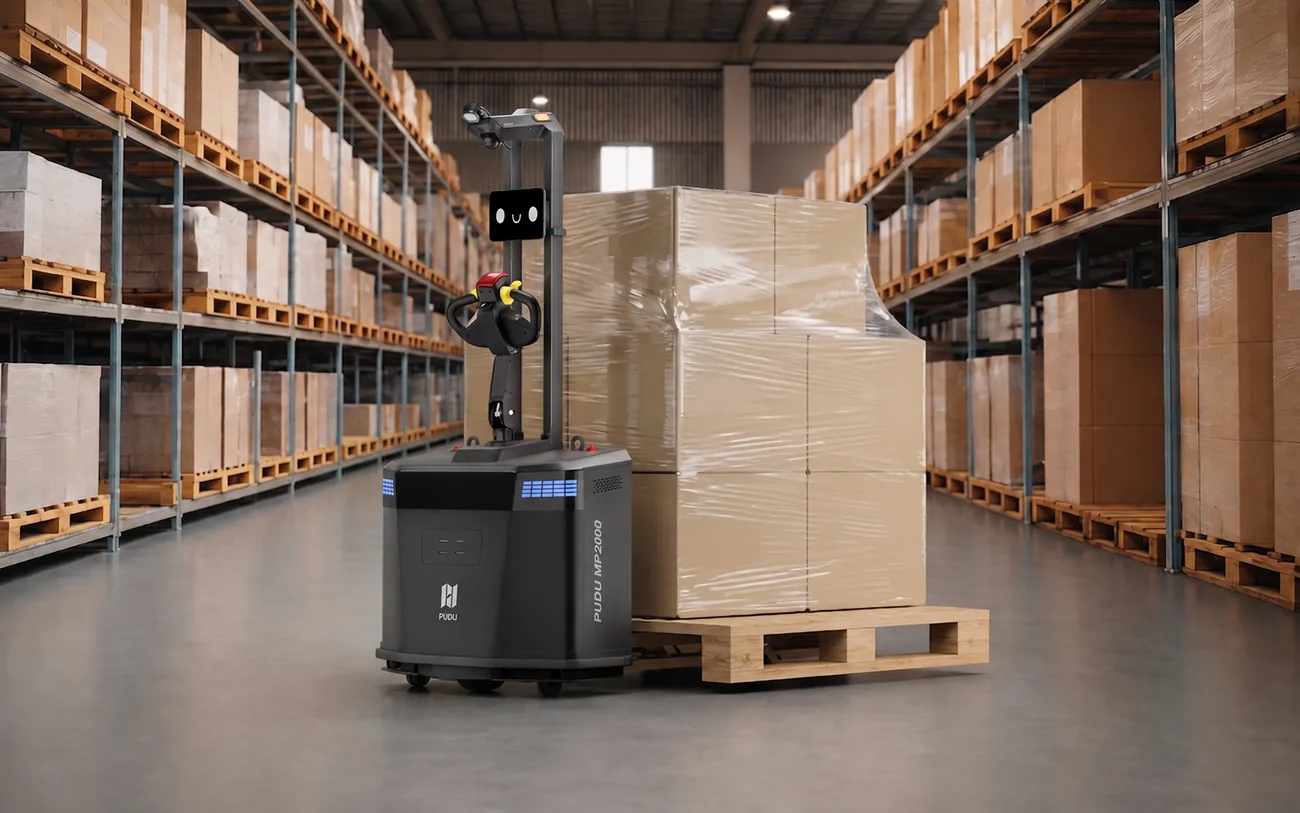
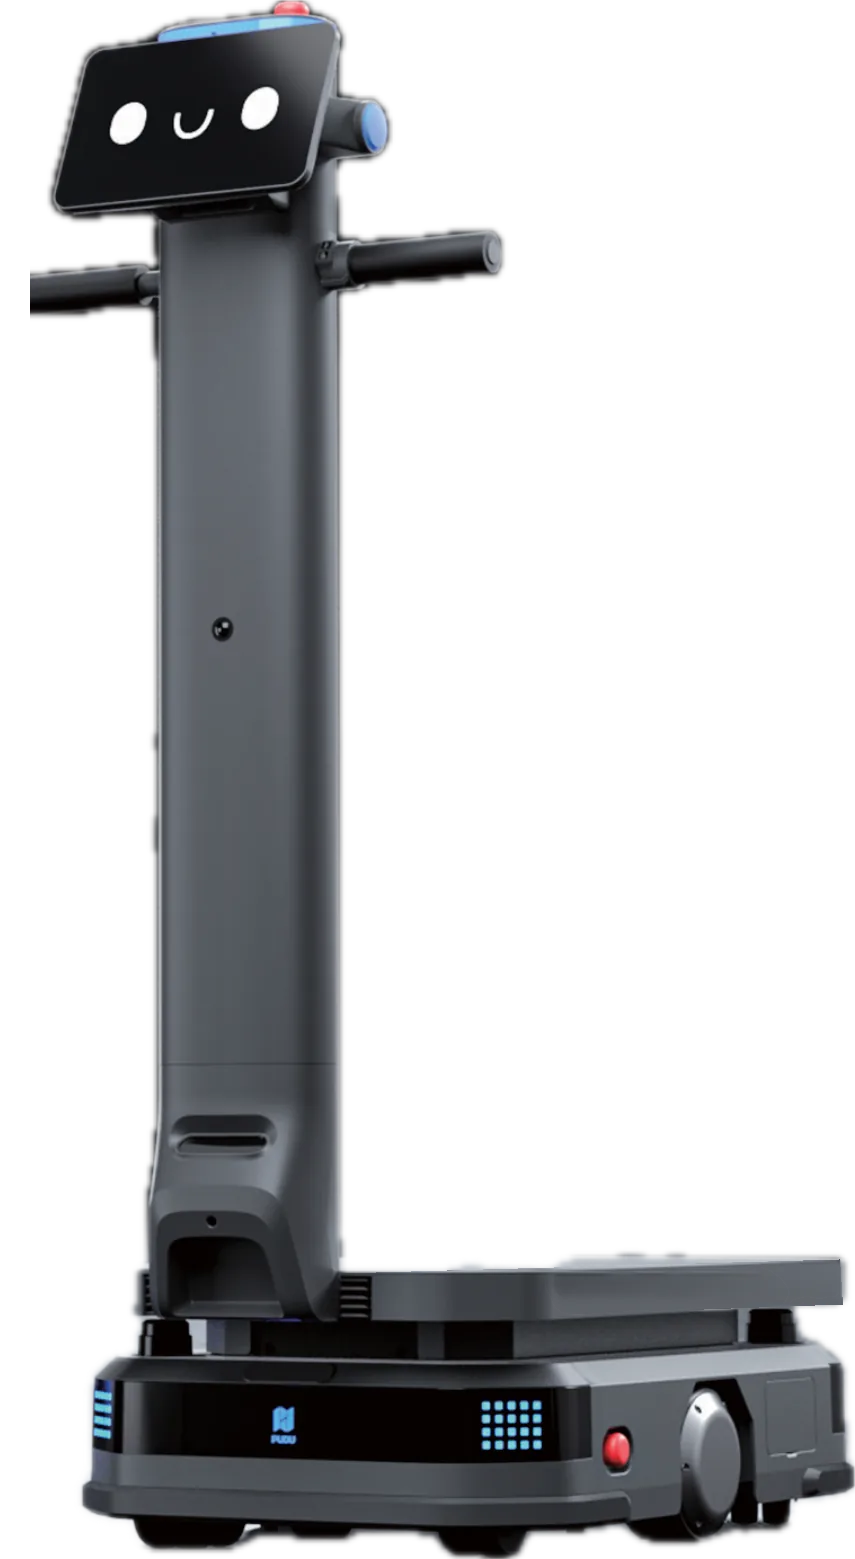
MP2000是一款自主搬运车(托盘AMR),用于在装卸月台、仓库、产线旁区域和车间中水平搬运最高2,000公斤的托盘。采用3D SLAM导航(3D LiDAR与视觉),可检测托盘位置和库位占用情况,支持自动驾驶或手动驾驶。覆盖地面存储和货架第一层。
无需改造场地
通过3D LiDAR和视觉实现定位,无需反光板或地面标记;建图和投入使用均可在数分钟内完成。
托盘容差范围大
可对偏移最多15厘米或偏转最多15°的托盘进行插取,适用于三腿式和周边支撑式托盘,插取耗时约20秒。
自主库位与多机管理
可检测库位占用情况,自主选择目的地和路径,并在无网络、无服务器的情况下协调多台设备。
360°环境感知
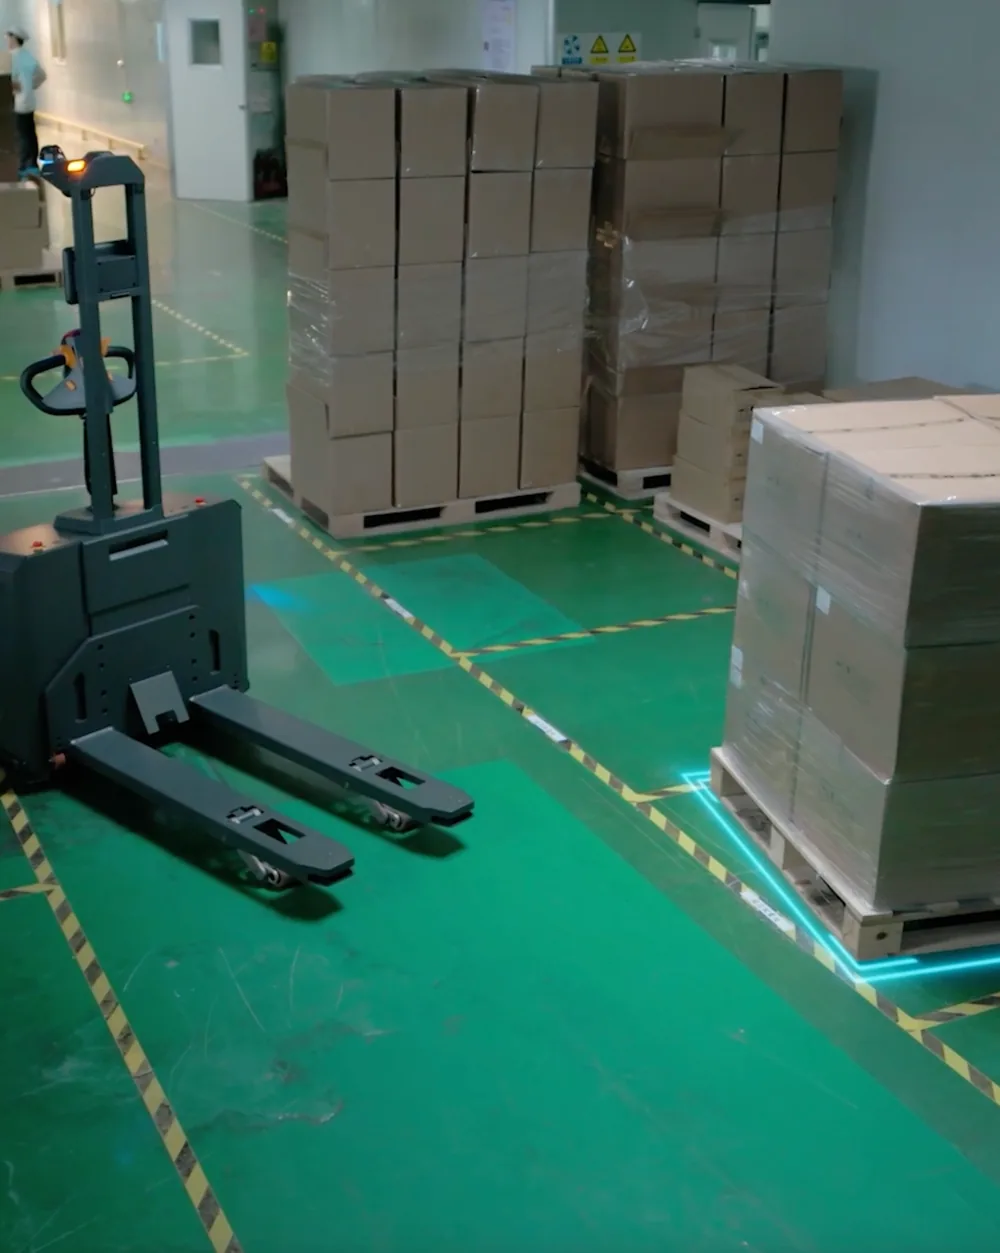
配备3D和2D LiDAR、摄像头、轮廓投影灯和叉尖LiDAR:遇到移动物体自动停止,遇到固定障碍物自动绕行。
MP2000 的应用场景
MP2000 适用的应用场景。
- 月台托盘收发
- 地面存储和货架第一层存储
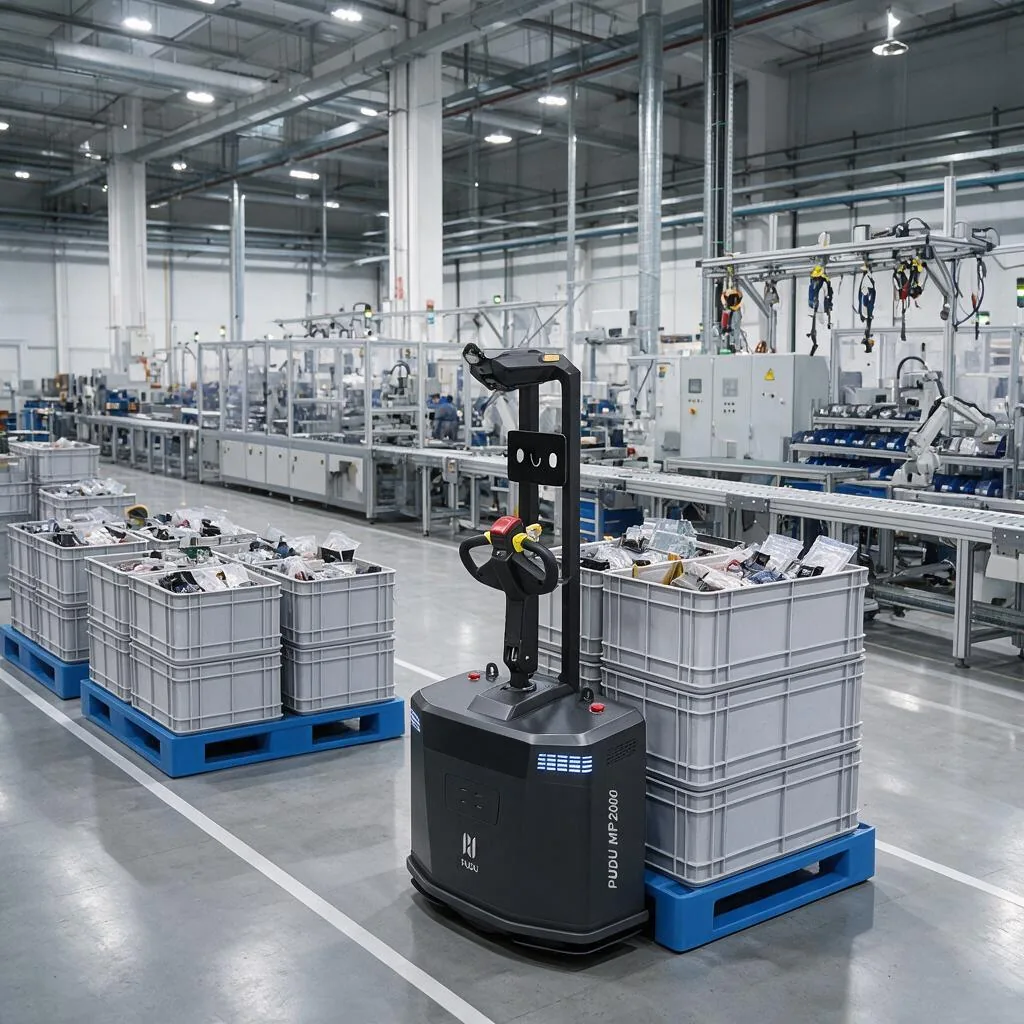
- 从备料区向产线供货
- 成品向仓库和发货区转运
- 配送中心及紧急货物转运
- 电商拣选补货和订单合并
MP2000 的技术参数
类型
自主叉臂式搬运车
外形尺寸(长×宽×高)
1,585 × 910 × 1,870毫米
含电池重量
420公斤
驾驶模式
自动或手动(操控扶手)
屏幕
LCD
额定有效载重
2,000公斤
叉臂高度
80至200毫米(最大200±5毫米)
叉臂尺寸(长×宽×厚)
1,130 × 160 × 60毫米
叉臂外宽
550或620毫米(两种版本)
叉臂插入时间
20秒
适用托盘类型
纵梁式或方块式;三腿式和周边支撑式
托盘位置容差
偏移15厘米,偏转15°
适用范围
地面存储和货架第一层
导航方式
3D LiDAR SLAM + VSLAM
驱动方式
方向驱动轮(前进、后退和转向),配辅助轮
查看完整技术资料
基本参数
| 类型 | 自主叉臂式搬运车 |
|---|---|
| 外形尺寸(长×宽×高) | 1,585 × 910 × 1,870毫米 |
| 含电池重量 | 420公斤 |
| 驾驶模式 | 自动或手动(操控扶手) |
| 屏幕 | LCD |
载重与叉臂
| 额定有效载重 | 2,000公斤 |
|---|---|
| 叉臂高度 | 80至200毫米(最大200±5毫米) |
| 叉臂尺寸(长×宽×厚) | 1,130 × 160 × 60毫米 |
| 叉臂外宽 | 550或620毫米(两种版本) |
| 叉臂插入时间 | 20秒 |
| 适用托盘类型 | 纵梁式或方块式;三腿式和周边支撑式 |
| 托盘位置容差 | 偏移15厘米,偏转15° |
| 适用范围 | 地面存储和货架第一层 |
运动与导航
| 导航方式 | 3D LiDAR SLAM + VSLAM |
|---|---|
| 驱动方式 | 方向驱动轮(前进、后退和转向),配辅助轮 |
| 额定速度 | 空载1.6米/秒,满载1.2米/秒 |
| 定位精度 | ±10毫米 |
| 最小转弯半径 | 1,350毫米 |
| 空载直线最小通道宽度 | 1.1米 |
| 空载转弯最小通道宽度 | 2,000毫米 |
| 90°堆垛通道宽度(1,000 × 1,200毫米托盘) | 2,000毫米 |
| 90°堆垛通道宽度(800 × 1,200毫米托盘) | 1,960毫米 |
| 可越台阶高度 | 10毫米 |
| 可越沟槽宽度 | 35毫米 |
| 可越坡度 | 满载3°,空载8° |
电池与充电
| 电池 | 磷酸铁锂电池,51.2V;额定60Ah(典型值54.9Ah) |
|---|---|
| 续航时间 | 空载12小时,满载6小时 |
| 完全充电时间 | 2小时 |
| 充电方式 | 自动桩充和手动充电 |
传感器与安全
| LiDAR | 3D和2D |
|---|---|
| 摄像头 | 顶部、前置和深度摄像头 |
| 避障 | 结合LiDAR和3D感知;遇移动物体停止,遇静态障碍物绕行 |
| 叉臂保护 | 叉尖LiDAR |
| 托盘就位检测 | 有 |
| 防碰撞保险杠 | 有 |
| 急停装置 | 有 |
| 警示装置 | 警示灯、指示灯、安全轮廓投影灯以及声光报警 |
控制与集成
| 任务分配 | 机器人屏幕、PUDU Link应用、PDA扫码、PUDU Pager呼叫器和开放API |
|---|---|
| 多机管理 | 分布式多机协同,无需网络或服务器,支持交通区域管制 |
| IoT | 自动充电站、自动门控制和电梯控制模块 |
| 库位配置 | 端点扫描并自动生成数据 |