RHG2 是什么?
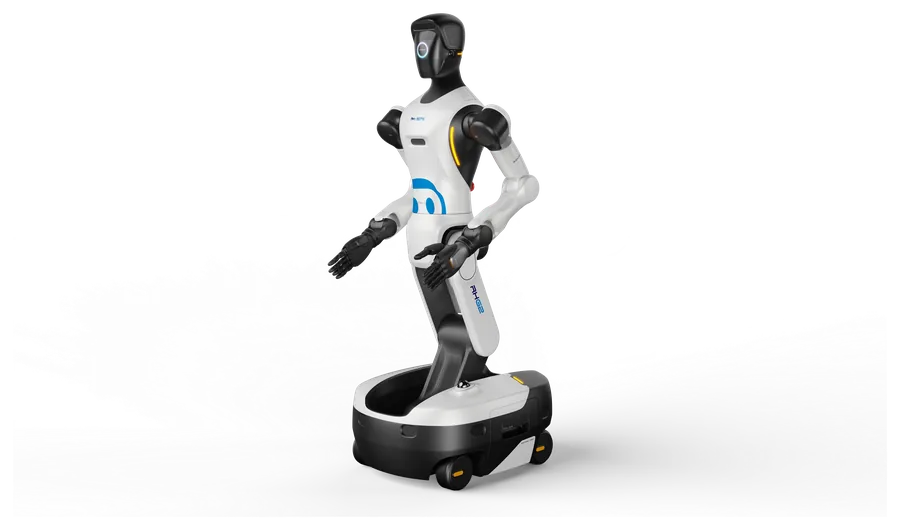
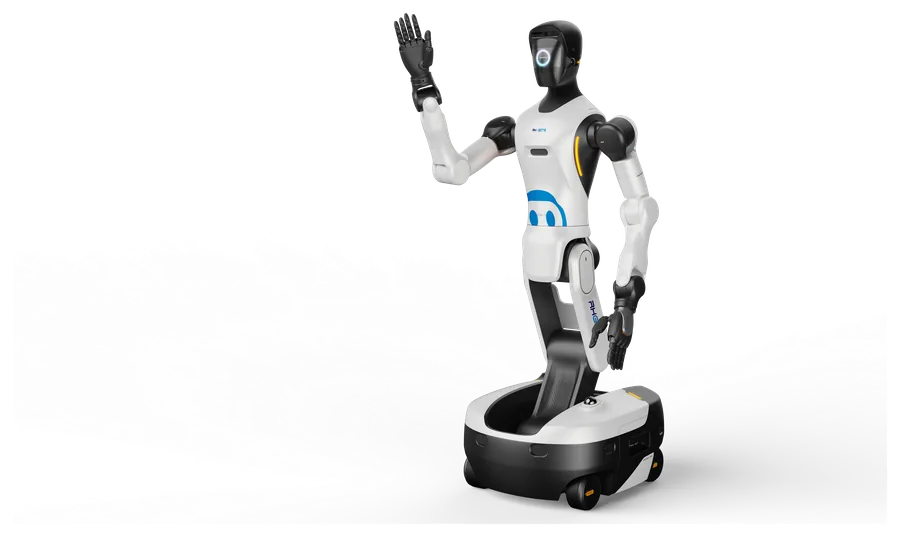
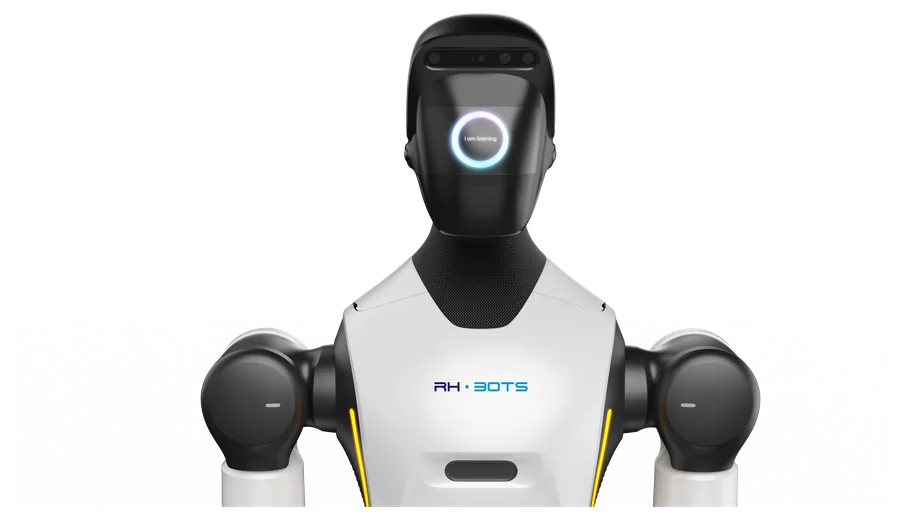
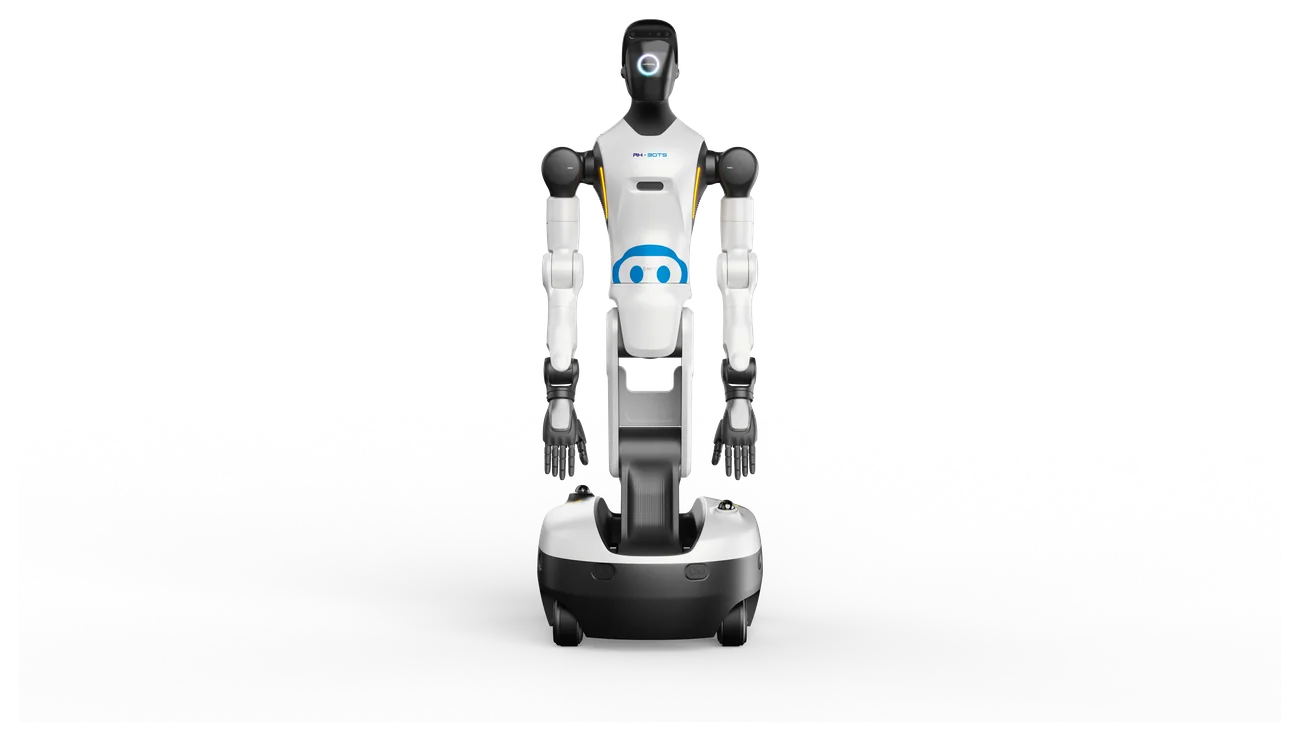
RHG2是一款配备移动底盘、伸缩躯干和双操作臂的工业人形机器人。与双足人形机器人不同,它采用轮式底盘以获得更好的稳定性、续航能力和工业适用性,专为在生产、物流和检测场景中以最少的人工监督完成完整任务而设计。
伸缩躯干
高度可在1,225至1,795毫米之间调节,无需重新配置工作单元即可适应不同工位高度。
精密操作
7自由度手臂配备关节扭矩传感器和力控功能,厂商宣称可实现亚毫米级精度操作。
自主移动底盘
阿克曼转向系统,支持横向移动和原地转向,具备360°感知能力和自动充电桩。
高性能计算
搭载NVIDIA Jetson Thor T5000,厂商宣称FP4精度下算力达2,070 TFLOPS,用于感知和技能学习。
RHG2 的应用场景
RHG2 适用的应用场景。
- 机床上下料
- 零部件搬运
- 订单拣选
- 物流分拣
- 装配与质量控制
- 维护与检测
- 厂内运输
- 专业场所的接待与协助
RHG2 的技术参数
可调节高度
1,225–1,795 mm
宽度
640 mm
长度
760 mm
重量
约185 kg
整机防护等级
IP42
主动自由度
26个,不含末端执行器
颈部
3个
每条手臂
7个
腰部与腿部(升降)
5个
全向轮
4个
最高速度
1.5 m/s
车轮
全向轮
转向方式
阿克曼式
运动方式
横向移动与原地转向
导航
自主导航
查看完整技术资料
尺寸与重量
| 可调节高度 | 1,225–1,795 mm |
|---|---|
| 宽度 | 640 mm |
| 长度 | 760 mm |
| 重量 | 约185 kg |
| 整机防护等级 | IP42 |
| 主动自由度 | 26个,不含末端执行器 |
| 颈部 | 3个 |
| 每条手臂 | 7个 |
| 腰部与腿部(升降) | 5个 |
| 全向轮 | 4个 |
移动底盘
| 最高速度 | 1.5 m/s |
|---|---|
| 车轮 | 全向轮 |
| 转向方式 | 阿克曼式 |
| 运动方式 | 横向移动与原地转向 |
| 导航 | 自主导航 |
| 感知范围 | 360° |
| 充电 | 自动充电桩 |
手臂与操作
| 单臂额定负载 | 5 kg |
|---|---|
| 总最大负载 | 10 kg |
| 手臂 | 7个自由度 |
| 传感器 | 关节扭矩传感器 |
| 控制 | 力控 |
| 灵巧手 | 可选配,19个自由度 |
| 精度 | 厂商宣称可实现亚毫米级操作 |
| 技能 | 通过强化学习进行学习和部署 |
传感器
| 三维LiDAR | 2个 |
|---|---|
| 立体摄像头 | 1个 |
| 鱼眼摄像头 | 3个 |
| 头部RGB-D摄像头 | 1个 |
| 腕部RGB-D摄像头 | 2个 |
| 交互摄像头 | RGB |
| 惯性测量 | IMU单元 |
| 力与扭矩 | 专用传感器 |
| 周边感知 | 用于导航和操作 |
交互
| 音频 | 麦克风阵列和扬声器 |
|---|---|
| 显示屏 | 面部显示屏 |
| 指示灯 | 多色指示灯 |
| 身份识别 | NFC |
计算
| 平台 | NVIDIA Jetson Thor T5000 |
|---|---|
| 厂商宣称算力 | FP4精度下2,070 TFLOPS |
电池
| 配置 | 双电池 |
|---|---|
| 总容量 | 约1,652 Wh |
| 续航时间 | 最长可连续运行4小时 |
| 充电时间 | ≤2小时 |
| 输入电压 | 100–240 V |
| 充电器输出 | 54.75 V · 15 A |
| 充电方式 | 直接充电、更换电池、热插拔换电和自主充电 |
通信
| 连接方式 | Wi-Fi · Bluetooth · 4G · 5G · NFC |
|---|
开发与控制
| 二次开发 | 支持 |
|---|---|
| 软件 | 支持OTA升级 |
| 控制 | 远程开机与远程操作 |
| 学习方式 | 示范学习 |
| 集成 | 工业应用集成 |