OmniHand Tactile 是什么?
OmniHand Tactile是OmniHand机械手的触觉传感器版本。保留16个自由度(其中10个主动),并在指尖、掌心和手背新增力检测功能,分辨率为0.1N。适用于在人员附近作业或需要操作精细物体的人形机器人和移动操作臂的末端执行器。
分布式触觉检测
超过300个力敏检测点分布于指尖、掌心和手背。
安全接触
防夹伤设计,可与人和物体温和交互。
手背交互
除手势和抓取外,还可识别手背接触,支持人机协作。
坚固耐用的传感器
检测范围为0至20N,可承受最高200N而不损坏。
OmniHand Tactile 的应用场景
OmniHand Tactile 适用的应用场景。
- 接触式人机交互:手势、服务任务与协作
- 带力控的精细物体操作
- 移动与服务机器人:配送、酒店服务和辅助场景
- 操作技能培训与教学内容开发
- 操作与触觉方向的学术科研
- 人形机器人和移动操作臂末端执行器
OmniHand Tactile 的技术参数
重量(不含腕部端盖和螺丝)
≤570克
外形尺寸
180 × 85 × 38.5毫米
自由度
16个
主动自由度
10个
被动自由度
6个
最短开合时间(典型值)
0.5秒/0.5秒
指尖重复精度(典型值)
0.3毫米
五指抓握力
50N
有效载重(产品介绍数据)
稳定抓握2公斤;提升可达5公斤
力检测方式
指尖、掌心和手背为单轴力检测
检测点数量(产品介绍数据)
超过300个
分辨率
0.1N
检测范围
0–20N
最大耐受力(不损坏)
200N
工作电压
18–27V
查看完整技术资料
基本参数
| 重量(不含腕部端盖和螺丝) | ≤570克 |
|---|---|
| 外形尺寸 | 180 × 85 × 38.5毫米 |
| 自由度 | 16个 |
| 主动自由度 | 10个 |
| 被动自由度 | 6个 |
性能参数
| 最短开合时间(典型值) | 0.5秒/0.5秒 |
|---|---|
| 指尖重复精度(典型值) | 0.3毫米 |
| 五指抓握力 | 50N |
| 有效载重(产品介绍数据) | 稳定抓握2公斤;提升可达5公斤 |
触觉传感器
| 力检测方式 | 指尖、掌心和手背为单轴力检测 |
|---|---|
| 检测点数量(产品介绍数据) | 超过300个 |
| 分辨率 | 0.1N |
| 检测范围 | 0–20N |
| 最大耐受力(不损坏) | 200N |
电气与环境参数
| 工作电压 | 18–27V |
|---|---|
| 通信接口 | CAN-FD / RS485 |
| 工作温度 | -10℃至45℃ |
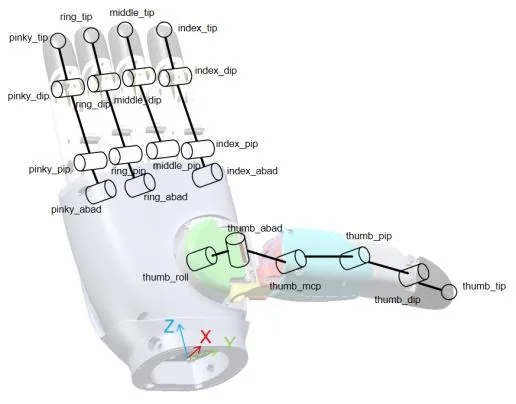
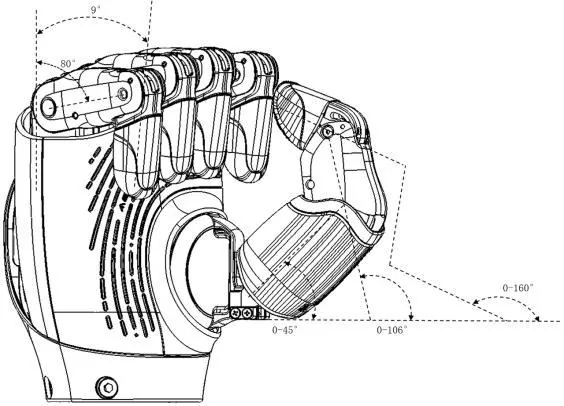
关节活动范围
| 食指至小指 · DIP关节(屈曲/伸展) | 0°至171° |
|---|---|
| 食指至小指 · PIP关节(屈曲/伸展) | 0°至80° |
| 食指至小指 · ABAD关节(外展/内收) | 0°至10° |
| 拇指 · DIP关节(屈曲/伸展) | 0°至160° |
| 拇指 · PIP关节(屈曲/伸展) | 0°至106° |
| 拇指 · MCP关节(屈曲/伸展) | 0°至45° |
| 拇指 · ABAD关节(外展/内收) | 0°至90° |
| 拇指 · ROLL关节(旋转) | 0°至60° |
兼容性与集成
| 适用平台 | 常见人形机器人和机械臂 |
|---|---|
| 数据采集 | Dex-UMI |
| 软件 | ROS 2,Python和C++版SDK |
| 升级方式 | OTA(远程升级) |