OmniPicker 是什么?
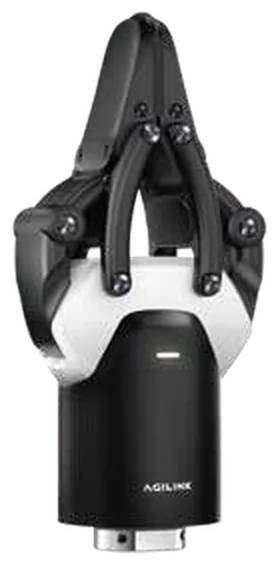
OmniPicker是一款用于机械臂和人形机器人的双指机械夹爪。集成140N抓握力、120毫米行程以及分辨率为0.1N的指尖触觉检测。可用于分拣和物流、具身智能系统训练所需的数据采集,以及生产环境中的连续作业。
工业级可靠性
140N抓握力经过满载100万次循环验证。
带触觉的自适应抓取
抓取面配备触觉传感器,分辨率为0.1N,可通过力控实现标准件、异形件和精细物体的操作。
适配数据采集
兼容Dex-UMI,可选配深度摄像头或鱼眼摄像头,用于采集操作数据并训练模型。
开放集成
支持CAN FD或RS485通信,兼容ROS 2,提供Python和C++版SDK。
OmniPicker 的应用场景
OmniPicker 适用的应用场景。
- 工业分拣中的取放作业
- 包裹处理
- 仓库自动化
- 面向具身智能的大规模示教数据采集
- 带力信息的操作数据采集
- 零售和电商场景中的连续作业
OmniPicker 的技术参数
重量
600克
最大有效载重
5公斤
最大抓握力
140N
最大行程
120毫米
重复精度
±0.1毫米
验证寿命
满载100万次循环
位置
指尖抓取面
力分辨率
0.1N
通信接口
CAN FD / RS485
适用平台
常见机械臂
数据采集
UMI(Dex-UMI)
视觉
可选深度摄像头或鱼眼摄像头
软件
ROS 2,Python和C++版SDK
查看完整技术资料
基本参数
| 重量 | 600克 |
|---|---|
| 最大有效载重 | 5公斤 |
性能参数
| 最大抓握力 | 140N |
|---|---|
| 最大行程 | 120毫米 |
| 重复精度 | ±0.1毫米 |
| 验证寿命 | 满载100万次循环 |
触觉传感器
| 位置 | 指尖抓取面 |
|---|---|
| 力分辨率 | 0.1N |
通信与集成
| 通信接口 | CAN FD / RS485 |
|---|---|
| 适用平台 | 常见机械臂 |
| 数据采集 | UMI(Dex-UMI) |
| 视觉 | 可选深度摄像头或鱼眼摄像头 |
| 软件 | ROS 2,Python和C++版SDK |