
OmniHand Pro 2025 Main robotique habile à 19 degrés de liberté
Effecteur final à cinq doigts avec 12 articulations actives et détection de force tridimensionnelle au bout des doigts, pour des tâches de manipulation fine avec une charge plus importante.
- Degrés de liberté19 (12 actifs)
- Force de préhension10 kg
- Poids≤ 810 g
- Résolution tactile0,1 N

Prix public 12.500 €TVA non incluseTVA comprise (21 %) : 15.125 €
Qu'est-ce que le OmniHand Pro 2025 ?
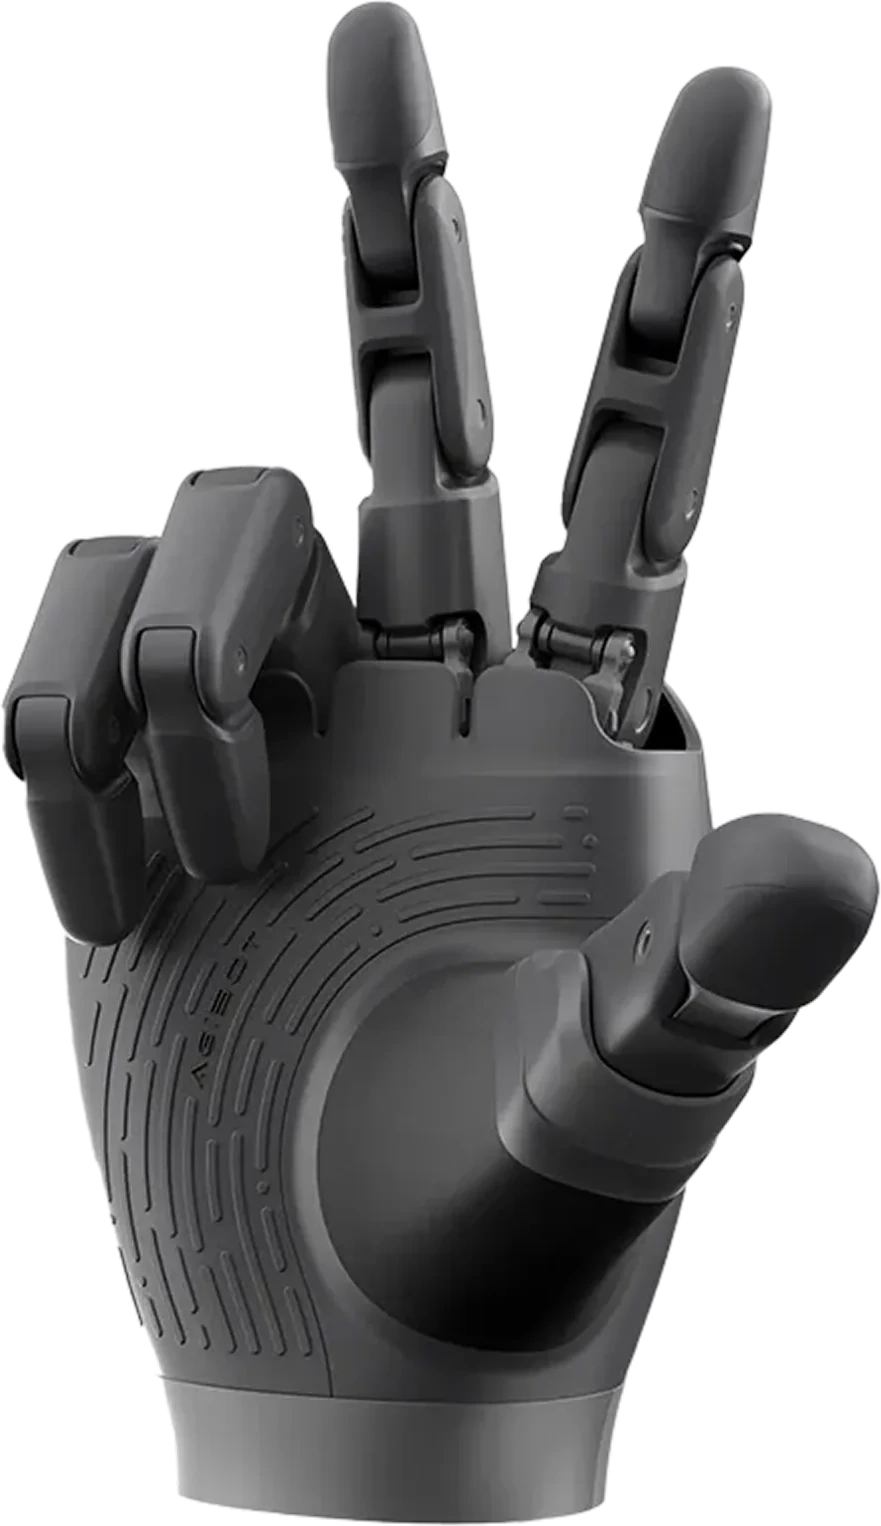
OmniHand Pro 2025 est une main robotique à cinq doigts dotée de 19 degrés de liberté, dont 12 actifs, destinée à être montée comme effecteur final sur des robots humanoïdes et des bras robotiques. Elle intègre des capteurs tactiles avec détection de force tridimensionnelle au bout des doigts et unidimensionnelle dans la paume, et offre une force de préhension de 10 kg à cinq doigts.
Davantage d'articulations actives
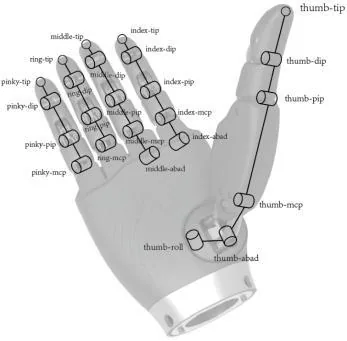
12 degrés de liberté actifs sur 19 ; index et majeur avec une abduction allant jusqu'à 14° et pouce avec une rotation de 42°.
Toucher tridimensionnel au bout des doigts
Mesure la force selon trois axes au bout des doigts et selon un axe dans la paume, avec une résolution de 0,1 N et une plage de 0 à 50 N.
Construction robuste
Les capteurs supportent jusqu'à 1 000 N sans dommage et la main fonctionne entre -20 et 50 °C.
Intégration simple
Alimentation de 12 à 24 V, communication CAN-FD et mises à jour OTA.
Applications du OmniHand Pro 2025
Scénarios dans lesquels le OmniHand Pro 2025 trouve sa place.
- Effecteur final pour robots humanoïdes
- Manipulation fine avec contrôle de la force au bout des doigts
- Recherche en manipulation habile
- Intégration sur bras robotiques et manipulateurs mobiles
Spécifications techniques du OmniHand Pro 2025
Poids
≤ 810 g
Dimensions
207 × 98 × 56 mm
Degrés de liberté
19
Degrés de liberté actifs
12
Temps minimal d'ouverture / fermeture (typique)
0,7 s
Précision de répétabilité en bout de doigt (typique)
0,4 mm
Force de préhension à cinq doigts
10 kg
Tension de fonctionnement
12–24 V
Interface de communication
CAN-FD
Température de fonctionnement
-20 à 50 °C
Mise à jour
OTA (à distance)
Résolution
0,1 N
Plage de détection
0–50 N
Force maximale admissible sans dommage
1 000 N
Index · DIP (flexion/extension)
0° à 226°
Voir la fiche technique complète
Général
| Poids | ≤ 810 g |
|---|---|
| Dimensions | 207 × 98 × 56 mm |
| Degrés de liberté | 19 |
| Degrés de liberté actifs | 12 |
Performances
| Temps minimal d'ouverture / fermeture (typique) | 0,7 s |
|---|---|
| Précision de répétabilité en bout de doigt (typique) | 0,4 mm |
| Force de préhension à cinq doigts | 10 kg |
Électronique et environnement
| Tension de fonctionnement | 12–24 V |
|---|---|
| Interface de communication | CAN-FD |
| Température de fonctionnement | -20 à 50 °C |
| Mise à jour | OTA (à distance) |
Capteurs tactiles
| Détection de force | tridimensionnelle au bout des doigts ; unidimensionnelle dans la paume |
|---|---|
| Résolution | 0,1 N |
| Plage de détection | 0–50 N |
| Force maximale admissible sans dommage | 1 000 N |
Amplitude articulaire : index et majeur
| Index · DIP (flexion/extension) | 0° à 226° |
|---|---|
| Index · PIP (flexion/extension) | 0° à 157° |
| Index · MCP (flexion/extension) | 0° à 76° |
| Index · ABAD (abduction/adduction) | 0° à 14° |
| Majeur · DIP (flexion/extension) | 0° à 227° |
| Majeur · PIP (flexion/extension) | 0° à 159° |
| Majeur · MCP (flexion/extension) | 0° à 77° |
| Majeur · ABAD (abduction/adduction) | 0° à 14° |
Amplitude articulaire : annulaire, auriculaire et pouce
| Annulaire et auriculaire · DIP (flexion/extension) | 0° à 228° |
|---|---|
| Annulaire et auriculaire · PIP (flexion/extension) | 0° à 159° |
| Annulaire et auriculaire · MCP (flexion/extension) | 0° à 85° |
| Annulaire et auriculaire · ABAD (abduction/adduction) | 0° (pas d'abduction) |
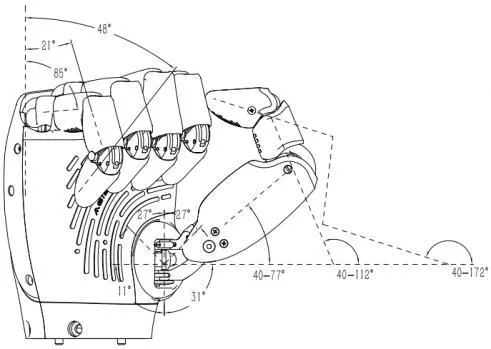
| Pouce · DIP (flexion/extension) | 40° à 172° |
| Pouce · PIP (flexion/extension) | 40° à 112° |
| Pouce · MCP (flexion/extension) | 40° à 77° |
| Pouce · ABAD (abduction/adduction) | 0° à 54° |
| Pouce · ROLL (rotation) | 0° à 42° |
Galerie du OmniHand Pro 2025
Autres modèles de la gamme
 Accessoires
OmniHand
Main robotique habile à 16 degrés de liberté
Prix public 4.900 €TVA non incluseTVA comprise (21 %) : 5.929 €
 Accessoires
OmniHand Tactile
Main robotique habile à capteurs tactiles
Prix public 5.750 €TVA non incluseTVA comprise (21 %) : 6.957,50 €
 Accessoires
OmniPicker
Pince industrielle à retour tactile pour l'IA incarnée
Prix public 875 €TVA non incluseTVA comprise (21 %) : 1.058,75 €
 AccessoiresDonnées partielles
Batería extra D5W
Batterie de rechange pour le quadrupède D5W
Prix public 2.000 €TVA non incluseTVA comprise (21 %) : 2.420 €