
OmniPicker Pince industrielle à retour tactile pour l'IA incarnée
Effecteur final à deux doigts avec une force de 140 N et des capteurs tactiles au bout des doigts, conçu pour la capture de données de manipulation et le travail continu en production.
- Force maximale140 N
- Course maximale120 mm
- Charge utile maximale5 kg
- Poids600 g

Prix public 875 €TVA non incluseTVA comprise (21 %) : 1.058,75 €
Qu'est-ce que le OmniPicker ?
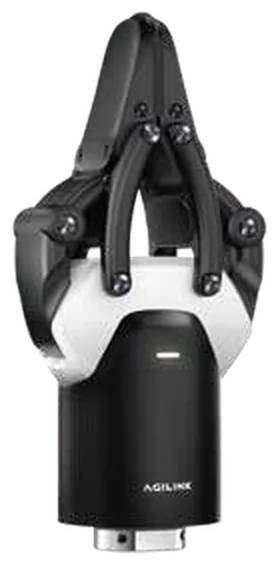
OmniPicker est une pince robotique à deux doigts pour bras robotiques et robots humanoïdes. Elle combine une force de préhension de 140 N, une course de 120 mm et une détection tactile au bout des doigts avec une résolution de 0,1 N. Elle est utilisée pour le tri et la logistique, la capture de données destinées à l'entraînement de systèmes d'IA incarnée, et les opérations de production continues.
Fiabilité industrielle
La force de préhension de 140 N est validée sur un million de cycles à pleine charge.
Prise adaptative à retour tactile
Capteurs tactiles sur la surface de préhension, avec une résolution de 0,1 N, pour manipuler des pièces standard, des formes irrégulières et des objets délicats avec contrôle de la force.
Conçue pour la collecte de données
Compatible avec Dex-UMI et avec une caméra de profondeur ou fisheye en option, pour capturer des données de manipulation et entraîner des modèles.
Intégration ouverte
Communication CAN FD ou RS485, ROS 2 et SDK en Python et C++.
Applications du OmniPicker
Scénarios dans lesquels le OmniPicker trouve sa place.
- Pick-and-place pour le tri industriel
- Manipulation de colis
- Automatisation des entrepôts
- Capture massive de démonstrations pour l'IA incarnée
- Collecte de données de manipulation avec retour de force
- Opérations continues dans le commerce de détail et le e-commerce
Spécifications techniques du OmniPicker
Poids
600 g
Charge utile maximale
5 kg
Force maximale de préhension
140 N
Course maximale
120 mm
Précision de répétabilité
±0,1 mm
Durée de vie validée
1 million de cycles à pleine charge
Emplacement
bout des doigts
Résolution de force
0,1 N
Interface de communication
CAN FD / RS485
Plateformes
bras robotiques courants
Collecte de données
UMI (Dex-UMI)
Vision
caméra de profondeur ou fisheye en option
Logiciel
ROS 2, SDK en Python et C++
Voir la fiche technique complète
Général
| Poids | 600 g |
|---|---|
| Charge utile maximale | 5 kg |
Performances
| Force maximale de préhension | 140 N |
|---|---|
| Course maximale | 120 mm |
| Précision de répétabilité | ±0,1 mm |
| Durée de vie validée | 1 million de cycles à pleine charge |
Capteurs tactiles
| Emplacement | bout des doigts, sur la surface de préhension |
|---|---|
| Résolution de force | 0,1 N |
Communication et intégration
| Interface de communication | CAN FD / RS485 |
|---|---|
| Plateformes | bras robotiques courants |
| Collecte de données | UMI (Dex-UMI) |
| Vision | caméra de profondeur ou fisheye en option |
| Logiciel | ROS 2, SDK en Python et C++ |
Galerie du OmniPicker
Autres modèles de la gamme
 Accessoires
OmniHand
Main robotique habile à 16 degrés de liberté
Prix public 4.900 €TVA non incluseTVA comprise (21 %) : 5.929 €
 Accessoires
OmniHand Tactile
Main robotique habile à capteurs tactiles
Prix public 5.750 €TVA non incluseTVA comprise (21 %) : 6.957,50 €
 Accessoires
OmniHand Pro 2025
Main robotique habile à 19 degrés de liberté
Prix public 12.500 €TVA non incluseTVA comprise (21 %) : 15.125 €
 AccessoiresDonnées partielles
Batería extra D5W
Batterie de rechange pour le quadrupède D5W
Prix public 2.000 €TVA non incluseTVA comprise (21 %) : 2.420 €