
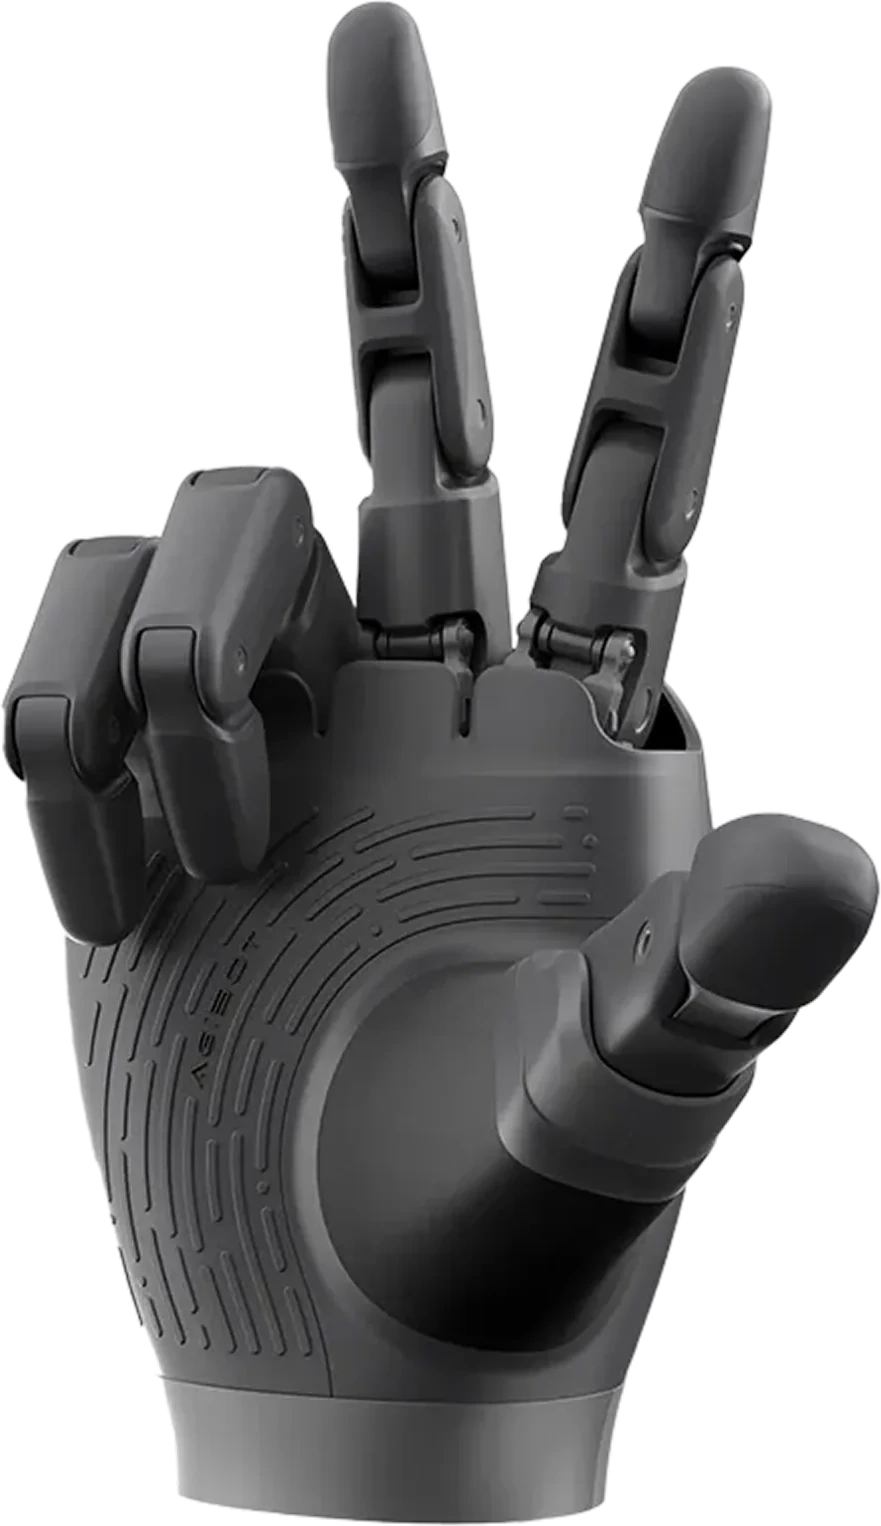
OmniHand Pro 2025 Mão robótica destra de 19 graus de liberdade
Efetuador final de cinco dedos com 12 articulações ativas e deteção de força tridimensional nas pontas dos dedos, para tarefas de manipulação fina com mais carga.
- Graus de liberdade19 (12 ativos)
- Força de preensão10 kg
- Peso≤ 810 g
- Resolução tátil0,1 N

PVP 12.500 €IVA não incluídoCom IVA (21 %): 15.125 €
O que é o OmniHand Pro 2025?
A OmniHand Pro 2025 é uma mão robótica de cinco dedos com 19 graus de liberdade, 12 deles ativos, para montar como efetuador final em robôs humanoides e braços robóticos. Integra sensores táteis com deteção de força tridimensional nas pontas dos dedos e unidimensional na palma, e oferece uma força de preensão de 10 kg com cinco dedos.
Mais articulações ativas
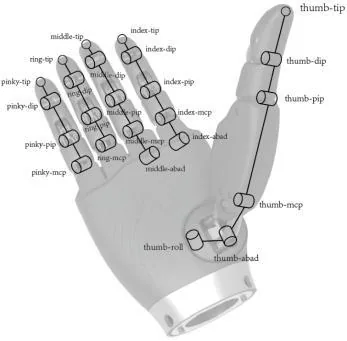
12 graus de liberdade ativos de 19; indicador e médio com abdução até 14° e polegar com rotação de 42°.
Tato tridimensional nas pontas dos dedos
Mede a força em três eixos na ponta dos dedos e num eixo na palma, com 0,1 N de resolução e gama de 0 a 50 N.
Construção robusta
Os sensores suportam até 1.000 N sem danos e a mão trabalha entre -20 e 50 °C.
Integração simples
Alimentação de 12 a 24 V, comunicação CAN-FD e atualizações OTA.
Aplicações do OmniHand Pro 2025
Cenários em que o OmniHand Pro 2025 se enquadra.
- Efetuador final para robôs humanoides
- Manipulação fina com controlo de força nas pontas dos dedos
- Investigação em manipulação destra
- Integração em braços robóticos e manipuladores móveis
Especificações técnicas do OmniHand Pro 2025
Peso
≤ 810 g
Dimensões
207 × 98 × 56 mm
Graus de liberdade
19
Graus de liberdade ativos
12
Tempo mínimo de abertura / fecho (típico)
0,7 s
Precisão de repetição na ponta dos dedos (típica)
0,4 mm
Força de preensão com cinco dedos
10 kg
Tensão de funcionamento
12–24 V
Interface de comunicação
CAN-FD
Temperatura de funcionamento
-20 a 50 °C
Atualização
OTA (remota)
Resolução
0,1 N
Gama de deteção
0–50 N
Força máxima admissível sem danos
1.000 N
Indicador · DIP (flexão/extensão)
0° a 226°
Ver a ficha técnica completa
Geral
| Peso | ≤ 810 g |
|---|---|
| Dimensões | 207 × 98 × 56 mm |
| Graus de liberdade | 19 |
| Graus de liberdade ativos | 12 |
Desempenho
| Tempo mínimo de abertura / fecho (típico) | 0,7 s |
|---|---|
| Precisão de repetição na ponta dos dedos (típica) | 0,4 mm |
| Força de preensão com cinco dedos | 10 kg |
Eletrónica e ambiente
| Tensão de funcionamento | 12–24 V |
|---|---|
| Interface de comunicação | CAN-FD |
| Temperatura de funcionamento | -20 a 50 °C |
| Atualização | OTA (remota) |
Sensores táteis
| Deteção de força | tridimensional nas pontas dos dedos; unidimensional na palma |
|---|---|
| Resolução | 0,1 N |
| Gama de deteção | 0–50 N |
| Força máxima admissível sem danos | 1.000 N |
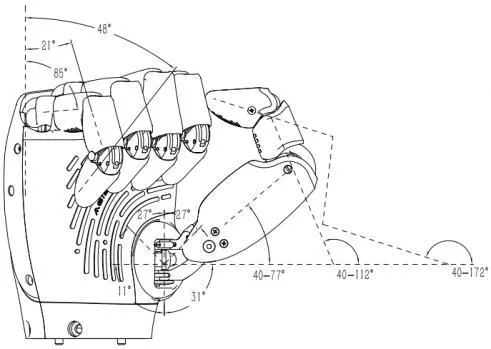
Amplitude articular: indicador e médio
| Indicador · DIP (flexão/extensão) | 0° a 226° |
|---|---|
| Indicador · PIP (flexão/extensão) | 0° a 157° |
| Indicador · MCP (flexão/extensão) | 0° a 76° |
| Indicador · ABAD (abdução/adução) | 0° a 14° |
| Médio · DIP (flexão/extensão) | 0° a 227° |
| Médio · PIP (flexão/extensão) | 0° a 159° |
| Médio · MCP (flexão/extensão) | 0° a 77° |
| Médio · ABAD (abdução/adução) | 0° a 14° |
Amplitude articular: anelar, mínimo e polegar
| Anelar e mínimo · DIP (flexão/extensão) | 0° a 228° |
|---|---|
| Anelar e mínimo · PIP (flexão/extensão) | 0° a 159° |
| Anelar e mínimo · MCP (flexão/extensão) | 0° a 85° |
| Anelar e mínimo · ABAD (abdução/adução) | 0° (sem abdução) |
| Polegar · DIP (flexão/extensão) | 40° a 172° |
| Polegar · PIP (flexão/extensão) | 40° a 112° |
| Polegar · MCP (flexão/extensão) | 40° a 77° |
| Polegar · ABAD (abdução/adução) | 0° a 54° |
| Polegar · ROLL (rotação) | 0° a 42° |
Galeria do OmniHand Pro 2025
Outros modelos da família
 Acessórios
OmniHand
Mão robótica destra de 16 graus de liberdade
PVP 4.900 €IVA não incluídoCom IVA (21 %): 5.929 €
 Acessórios
OmniHand Tactile
Mão robótica destra com sensores táteis
PVP 5.750 €IVA não incluídoCom IVA (21 %): 6.957,50 €
 Acessórios
OmniPicker
Pinça industrial com tato para IA corporizada
PVP 875 €IVA não incluídoCom IVA (21 %): 1.058,75 €
 AcessóriosDados parciais
Batería extra D5W
Bateria sobresselente para o quadrúpede D5W
PVP 2.000 €IVA não incluídoCom IVA (21 %): 2.420 €