
OmniHand Pro 2025 Mà robòtica destra de 19 graus de llibertat
Efector final de cinc dits amb 12 articulacions actives i detecció de força tridimensional a les puntes dels dits, per a tasques de manipulació fina amb més càrrega.
- Graus de llibertat19 (12 actius)
- Força d'agafada10 kg
- Pes≤ 810 g
- Resolució tàctil0,1 N

PVP 12.500 €IVA no inclòsAmb IVA (21 %): 15.125 €
Què és el OmniHand Pro 2025?
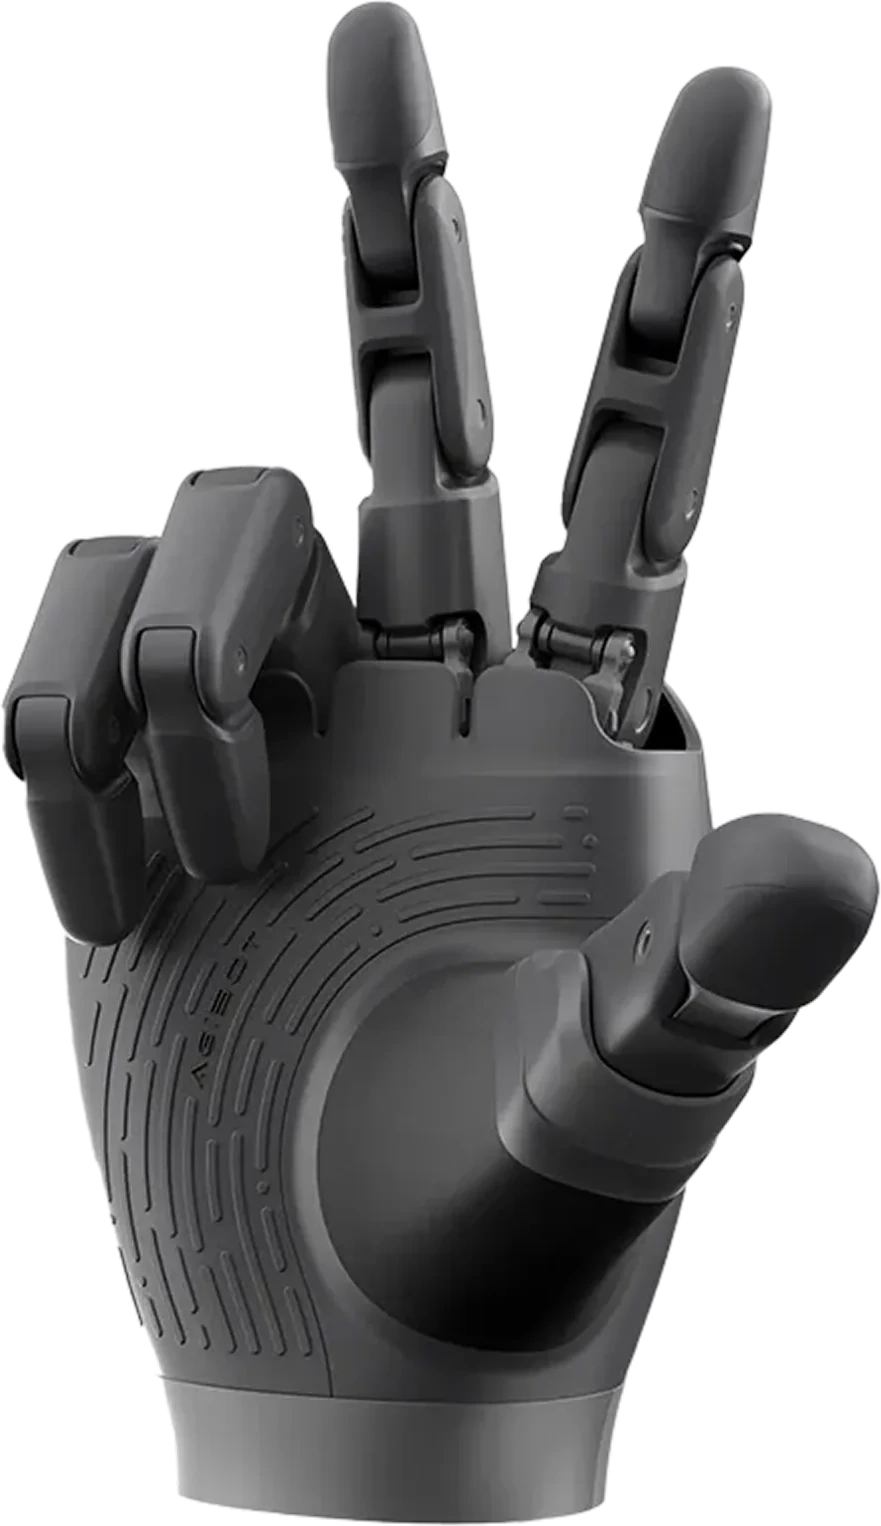
OmniHand Pro 2025 és una mà robòtica de cinc dits amb 19 graus de llibertat, 12 dels quals actius, per muntar com a efector final en robots humanoides i braços robòtics. Integra sensors tàctils amb detecció de força tridimensional a les puntes dels dits i unidimensional al palmell, i ofereix una força d'agafada de 10 kg amb cinc dits.
Més articulacions actives
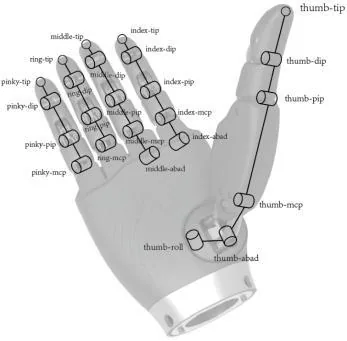
12 graus de llibertat actius de 19; índex i cor amb abducció de fins a 14° i polze amb rotació de 42°.
Tacte tridimensional a les puntes dels dits
Mesura força en tres eixos a la punta dels dits i en un eix al palmell, amb 0,1 N de resolució i rang de 0 a 50 N.
Construcció robusta
Els sensors suporten fins a 1.000 N sense danys i la mà treballa entre -20 i 50 °C.
Integració senzilla
Alimentació de 12 a 24 V, comunicació CAN-FD i actualitzacions OTA.
Aplicacions del OmniHand Pro 2025
Escenaris en què encaixa el OmniHand Pro 2025.
- Efector final per a robots humanoides
- Manipulació fina amb control de força a les puntes dels dits
- Recerca en manipulació destra
- Integració en braços robòtics i manipuladors mòbils
Especificacions tècniques del OmniHand Pro 2025
Pes
≤ 810 g
Dimensions
207 × 98 × 56 mm
Graus de llibertat
19
Graus de llibertat actius
12
Temps mínim d'obertura / tancament (típic)
0,7 s
Precisió de repetició a la punta dels dits (típica)
0,4 mm
Força d'agafada amb cinc dits
10 kg
Tensió de treball
12–24 V
Interfície de comunicació
CAN-FD
Temperatura de treball
-20 a 50 °C
Actualització
OTA (en remot)
Resolució
0,1 N
Rang de detecció
0–50 N
Força màxima admissible sense danys
1.000 N
Índex · DIP (flexió/extensió)
0° a 226°
Veure la fitxa tècnica completa
General
| Pes | ≤ 810 g |
|---|---|
| Dimensions | 207 × 98 × 56 mm |
| Graus de llibertat | 19 |
| Graus de llibertat actius | 12 |
Prestacions
| Temps mínim d'obertura / tancament (típic) | 0,7 s |
|---|---|
| Precisió de repetició a la punta dels dits (típica) | 0,4 mm |
| Força d'agafada amb cinc dits | 10 kg |
Electrònica i entorn
| Tensió de treball | 12–24 V |
|---|---|
| Interfície de comunicació | CAN-FD |
| Temperatura de treball | -20 a 50 °C |
| Actualització | OTA (en remot) |
Sensors tàctils
| Detecció de força | tridimensional a les puntes dels dits; unidimensional al palmell |
|---|---|
| Resolució | 0,1 N |
| Rang de detecció | 0–50 N |
| Força màxima admissible sense danys | 1.000 N |
Rang articular: índex i cor
| Índex · DIP (flexió/extensió) | 0° a 226° |
|---|---|
| Índex · PIP (flexió/extensió) | 0° a 157° |
| Índex · MCP (flexió/extensió) | 0° a 76° |
| Índex · ABAD (abducció/adducció) | 0° a 14° |
| Cor · DIP (flexió/extensió) | 0° a 227° |
| Cor · PIP (flexió/extensió) | 0° a 159° |
| Cor · MCP (flexió/extensió) | 0° a 77° |
| Cor · ABAD (abducció/adducció) | 0° a 14° |
Rang articular: anular, petit i polze
| Anular i petit · DIP (flexió/extensió) | 0° a 228° |
|---|---|
| Anular i petit · PIP (flexió/extensió) | 0° a 159° |
| Anular i petit · MCP (flexió/extensió) | 0° a 85° |
| Anular i petit · ABAD (abducció/adducció) | 0° (sense abducció) |
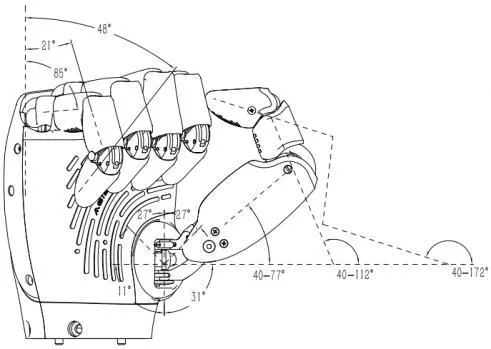
| Polze · DIP (flexió/extensió) | 40° a 172° |
| Polze · PIP (flexió/extensió) | 40° a 112° |
| Polze · MCP (flexió/extensió) | 40° a 77° |
| Polze · ABAD (abducció/adducció) | 0° a 54° |
| Polze · ROLL (rotació) | 0° a 42° |
Galeria del OmniHand Pro 2025
Altres models de la família
 Accessoris
OmniHand
Mà robòtica destra de 16 graus de llibertat
PVP 4.900 €IVA no inclòsAmb IVA (21 %): 5.929 €
 Accessoris
OmniHand Tactile
Mà robòtica destra amb sensors tàctils
PVP 5.750 €IVA no inclòsAmb IVA (21 %): 6.957,50 €
 Accessoris
OmniPicker
Pinça industrial amb tacte per a IA encarnada
PVP 875 €IVA no inclòsAmb IVA (21 %): 1.058,75 €
 AccessorisDades parcials
Batería extra D5W
Bateria de recanvi per al quadrúpede D5W
PVP 2.000 €IVA no inclòsAmb IVA (21 %): 2.420 €