
OmniHand Tactile Mà robòtica destra amb sensors tàctils
Versió d'OmniHand amb detecció de força a les puntes dels dits, el palmell i el dors. Permet agafades més acurades i interacció per contacte amb persones.
- Graus de llibertat16 (10 actius)
- Resolució tàctil0,1 N
- Rang de detecció0–20 N
- Pes≤ 570 g

PVP 5.750 €IVA no inclòsAmb IVA (21 %): 6.957,50 €
Què és el OmniHand Tactile?
OmniHand Tactile és la versió amb sensors tàctils de la mà robòtica OmniHand. Manté els 16 graus de llibertat (10 actius) i afegeix detecció de força a les puntes dels dits, el palmell i el dors de la mà, amb una resolució de 0,1 N. Serveix com a efector final en robots humanoides i manipuladors mòbils que treballen a prop de persones o amb objectes delicats.
Detecció tàctil distribuïda
Més de 300 punts sensibles a la força repartits per les puntes dels dits, el palmell i el dors de la mà.
Contacte segur
Disseny antipinçament per interactuar amb suavitat amb persones i objectes.
Interacció pel dors
A més de gestos i agafades, reconeix el contacte al dors de la mà per a la col·laboració persona-robot.
Sensors robustos
Mesuren de 0 a 20 N i suporten fins a 200 N sense danys.
Aplicacions del OmniHand Tactile
Escenaris en què encaixa el OmniHand Tactile.
- Interacció persona-robot amb contacte: gestos, tasques de servei i col·laboració
- Manipulació d'objectes delicats amb control de força
- Robòtica mòbil i de servei: repartiment, hostaleria i assistència
- Formació i desenvolupament de continguts docents en manipulació
- Recerca acadèmica en manipulació i tacte
- Efector final per a robots humanoides i manipuladors mòbils
Especificacions tècniques del OmniHand Tactile
Pes (sense tapa del canell ni cargols)
≤ 570 g
Dimensions
180 × 85 × 38,5 mm
Graus de llibertat
16
Graus de llibertat actius
10
Graus de llibertat passius
6
Temps mínim d'obertura / tancament (típic)
0,5 s / 0,5 s
Precisió de repetició a la punta dels dits (típica)
0,3 mm
Força d'agafada amb cinc dits
50 N
Càrrega útil (presentació comercial)
2 kg en agafada estable; 5 kg en elevació
Detecció de força
unidimensional a les puntes dels dits
Punts sensibles (presentació comercial)
més de 300
Resolució
0,1 N
Rang de detecció
0–20 N
Força màxima admissible sense danys
200 N
Tensió de treball
18–27 V
Veure la fitxa tècnica completa
General
| Pes (sense tapa del canell ni cargols) | ≤ 570 g |
|---|---|
| Dimensions | 180 × 85 × 38,5 mm |
| Graus de llibertat | 16 |
| Graus de llibertat actius | 10 |
| Graus de llibertat passius | 6 |
Prestacions
| Temps mínim d'obertura / tancament (típic) | 0,5 s / 0,5 s |
|---|---|
| Precisió de repetició a la punta dels dits (típica) | 0,3 mm |
| Força d'agafada amb cinc dits | 50 N |
| Càrrega útil (presentació comercial) | 2 kg en agafada estable; 5 kg en elevació |
Sensors tàctils
| Detecció de força | unidimensional a les puntes dels dits, el palmell i el dors de la mà |
|---|---|
| Punts sensibles (presentació comercial) | més de 300 |
| Resolució | 0,1 N |
| Rang de detecció | 0–20 N |
| Força màxima admissible sense danys | 200 N |
Electrònica i entorn
| Tensió de treball | 18–27 V |
|---|---|
| Interfície de comunicació | CAN-FD / RS485 |
| Temperatura de treball | -10 a 45 °C |
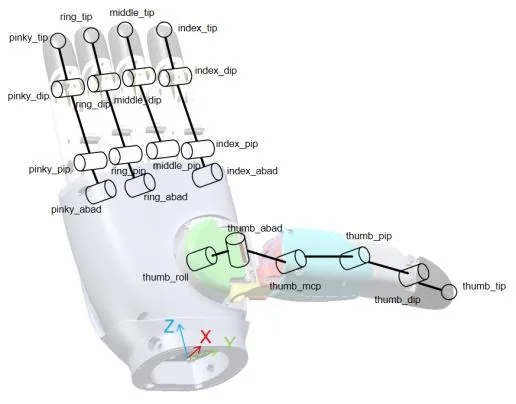
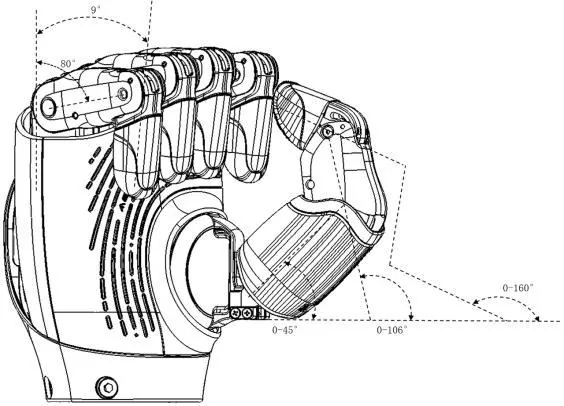
Rang articular
| Dits de l'índex al petit · DIP (flexió/extensió) | 0° a 171° |
|---|---|
| Dits de l'índex al petit · PIP (flexió/extensió) | 0° a 80° |
| Dits de l'índex al petit · ABAD (abducció/adducció) | 0° a 10° |
| Polze · DIP (flexió/extensió) | 0° a 160° |
| Polze · PIP (flexió/extensió) | 0° a 106° |
| Polze · MCP (flexió/extensió) | 0° a 45° |
| Polze · ABAD (abducció/adducció) | 0° a 90° |
| Polze · ROLL (rotació) | 0° a 60° |
Compatibilitat i integració
| Plataformes | robots humanoides i braços robòtics habituals |
|---|---|
| Recollida de dades | Dex-UMI |
| Programari | ROS 2, SDK en Python i C++ |
| Actualització | OTA (en remot) |
Galeria del OmniHand Tactile
Altres models de la família
 Accessoris
OmniHand
Mà robòtica destra de 16 graus de llibertat
PVP 4.900 €IVA no inclòsAmb IVA (21 %): 5.929 €
 Accessoris
OmniHand Pro 2025
Mà robòtica destra de 19 graus de llibertat
PVP 12.500 €IVA no inclòsAmb IVA (21 %): 15.125 €
 Accessoris
OmniPicker
Pinça industrial amb tacte per a IA encarnada
PVP 875 €IVA no inclòsAmb IVA (21 %): 1.058,75 €
 AccessorisDades parcials
Batería extra D5W
Bateria de recanvi per al quadrúpede D5W
PVP 2.000 €IVA no inclòsAmb IVA (21 %): 2.420 €