
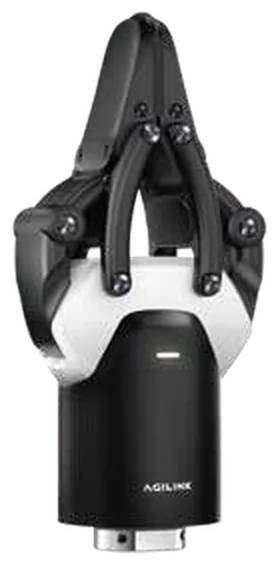
OmniPicker Pinça industrial amb tacte per a IA encarnada
Efector final de dos dits amb 140 N de força i sensors tàctils a les puntes, preparat per a la captura de dades de manipulació i el treball continu en producció.
- Força màxima140 N
- Recorregut màxim120 mm
- Càrrega útil màxima5 kg
- Pes600 g

PVP 875 €IVA no inclòsAmb IVA (21 %): 1.058,75 €
Què és el OmniPicker?
OmniPicker és una pinça robòtica de dos dits per a braços robòtics i robots humanoides. Combina 140 N de força d'agafada, 120 mm de recorregut i detecció tàctil a les puntes amb resolució de 0,1 N. S'utilitza en classificació i logística, en la captura de dades per entrenar sistemes d'IA encarnada i en operacions de producció contínues.
Fiabilitat industrial
La força d'agafada de 140 N està validada en un milió de cicles a plena càrrega.
Agafada adaptativa amb tacte
Sensors tàctils a la superfície d'agafada, amb 0,1 N de resolució, per manipular peces estàndard, formes irregulars i objectes delicats amb control de força.
Preparada per recollir dades
Compatible amb Dex-UMI i amb càmera de profunditat o ull de peix opcional, per capturar dades de manipulació i entrenar models.
Integració oberta
Comunicació CAN FD o RS485, ROS 2 i SDK en Python i C++.
Aplicacions del OmniPicker
Escenaris en què encaixa el OmniPicker.
- Pick-and-place en classificació industrial
- Manipulació de paqueteria
- Automatització de magatzems
- Captura massiva de demostracions per a IA encarnada
- Recollida de dades de manipulació amb força
- Operacions contínues en retail i comerç electrònic
Especificacions tècniques del OmniPicker
Pes
600 g
Càrrega útil màxima
5 kg
Força màxima d'agafada
140 N
Recorregut màxim
120 mm
Precisió de repetició
±0,1 mm
Vida útil validada
1 milió de cicles a plena càrrega
Ubicació
puntes dels dits, a la superfície d'agafada
Resolució de força
0,1 N
Interfície de comunicació
CAN FD / RS485
Plataformes
braços robòtics habituals
Recollida de dades
UMI (Dex-UMI)
Visió
càmera de profunditat o ull de peix opcional
Programari
ROS 2, SDK en Python i C++
Veure la fitxa tècnica completa
General
| Pes | 600 g |
|---|---|
| Càrrega útil màxima | 5 kg |
Prestacions
| Força màxima d'agafada | 140 N |
|---|---|
| Recorregut màxim | 120 mm |
| Precisió de repetició | ±0,1 mm |
| Vida útil validada | 1 milió de cicles a plena càrrega |
Sensors tàctils
| Ubicació | puntes dels dits, a la superfície d'agafada |
|---|---|
| Resolució de força | 0,1 N |
Comunicació i integració
| Interfície de comunicació | CAN FD / RS485 |
|---|---|
| Plataformes | braços robòtics habituals |
| Recollida de dades | UMI (Dex-UMI) |
| Visió | càmera de profunditat o ull de peix opcional |
| Programari | ROS 2, SDK en Python i C++ |
Galeria del OmniPicker
Altres models de la família
 Accessoris
OmniHand
Mà robòtica destra de 16 graus de llibertat
PVP 4.900 €IVA no inclòsAmb IVA (21 %): 5.929 €
 Accessoris
OmniHand Tactile
Mà robòtica destra amb sensors tàctils
PVP 5.750 €IVA no inclòsAmb IVA (21 %): 6.957,50 €
 Accessoris
OmniHand Pro 2025
Mà robòtica destra de 19 graus de llibertat
PVP 12.500 €IVA no inclòsAmb IVA (21 %): 15.125 €
 AccessorisDades parcials
Batería extra D5W
Bateria de recanvi per al quadrúpede D5W
PVP 2.000 €IVA no inclòsAmb IVA (21 %): 2.420 €