
OmniPicker Industriegreifer mit Tastsinn für verkörperte KI
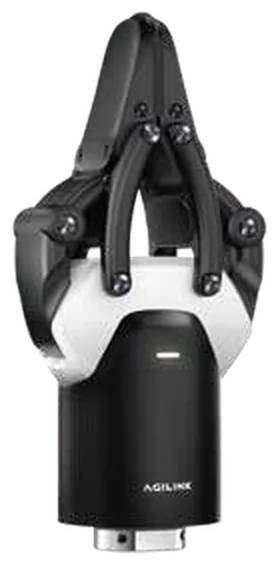
Zweifingriger Endeffektor mit 140 N Kraft und Tastsensoren an den Fingerkuppen, ausgelegt für die Erfassung von Handhabungsdaten und den Dauerbetrieb in der Produktion.
- Maximale Kraft140 N
- Maximaler Hub120 mm
- Maximale Nutzlast5 kg
- Gewicht600 g

UVP 875 €zzgl. MwSt.Mit MwSt. (21 %): 1.058,75 €
Was ist der OmniPicker?
OmniPicker ist ein zweifingriger Robotergreifer für Roboterarme und humanoide Roboter. Er vereint 140 N Greifkraft, 120 mm Hub und Tasterfassung an den Fingerkuppen mit einer Auflösung von 0,1 N. Eingesetzt wird er beim Sortieren und in der Logistik, bei der Datenerfassung zum Trainieren verkörperter KI-Systeme und im laufenden Produktionsbetrieb.
Industrielle Zuverlässigkeit
Die Greifkraft von 140 N ist über eine Million Zyklen bei voller Last validiert.
Adaptiver Griff mit Tastsinn
Tastsensoren auf der Greiffläche, mit 0,1 N Auflösung, um Standardteile, unregelmäßige Formen und empfindliche Objekte mit Kraftregelung zu handhaben.
Für die Datenerfassung gerüstet
Kompatibel mit Dex-UMI und mit optionaler Tiefen- oder Fisheye-Kamera, um Handhabungsdaten zu erfassen und Modelle zu trainieren.
Offene Integration
Kommunikation über CAN FD oder RS485, ROS 2 und SDK in Python und C++.
Anwendungen des OmniPicker
Szenarien, in die der OmniPicker passt.
- Pick-and-Place in der industriellen Sortierung
- Paketbehandlung
- Lagerautomatisierung
- Erfassung von Demonstrationen in großem Umfang für verkörperte KI
- Erfassung von Handhabungsdaten mit Kraftmessung
- Dauerbetrieb in Handel und E-Commerce
Technische Daten des OmniPicker
Gewicht
600 g
Maximale Nutzlast
5 kg
Maximale Greifkraft
140 N
Maximaler Hub
120 mm
Wiederholgenauigkeit
±0,1 mm
Validierte Lebensdauer
1 Million Zyklen bei voller Last
Position
Fingerkuppen, auf der Greiffläche
Kraftauflösung
0,1 N
Kommunikationsschnittstelle
CAN FD / RS485
Plattformen
gängige Roboterarme
Datenerfassung
UMI (Dex-UMI)
Sicht
optionale Tiefen- oder Fisheye-Kamera
Software
ROS 2, SDK in Python und C++
Vollständiges Datenblatt ansehen
Allgemein
| Gewicht | 600 g |
|---|---|
| Maximale Nutzlast | 5 kg |
Leistungsdaten
| Maximale Greifkraft | 140 N |
|---|---|
| Maximaler Hub | 120 mm |
| Wiederholgenauigkeit | ±0,1 mm |
| Validierte Lebensdauer | 1 Million Zyklen bei voller Last |
Tastsensoren
| Position | Fingerkuppen, auf der Greiffläche |
|---|---|
| Kraftauflösung | 0,1 N |
Kommunikation und Integration
| Kommunikationsschnittstelle | CAN FD / RS485 |
|---|---|
| Plattformen | gängige Roboterarme |
| Datenerfassung | UMI (Dex-UMI) |
| Sicht | optionale Tiefen- oder Fisheye-Kamera |
| Software | ROS 2, SDK in Python und C++ |
Galerie des OmniPicker
Weitere Modelle der Reihe
 Zubehör
OmniHand
Geschickte Roboterhand mit 16 Freiheitsgraden
UVP 4.900 €zzgl. MwSt.Mit MwSt. (21 %): 5.929 €
 Zubehör
OmniHand Tactile
Geschickte Roboterhand mit Tastsensoren
UVP 5.750 €zzgl. MwSt.Mit MwSt. (21 %): 6.957,50 €
 Zubehör
OmniHand Pro 2025
Geschickte Roboterhand mit 19 Freiheitsgraden
UVP 12.500 €zzgl. MwSt.Mit MwSt. (21 %): 15.125 €
 ZubehörTeilangaben
Batería extra D5W
Ersatzakku für den Vierbeiner D5W
UVP 2.000 €zzgl. MwSt.Mit MwSt. (21 %): 2.420 €