
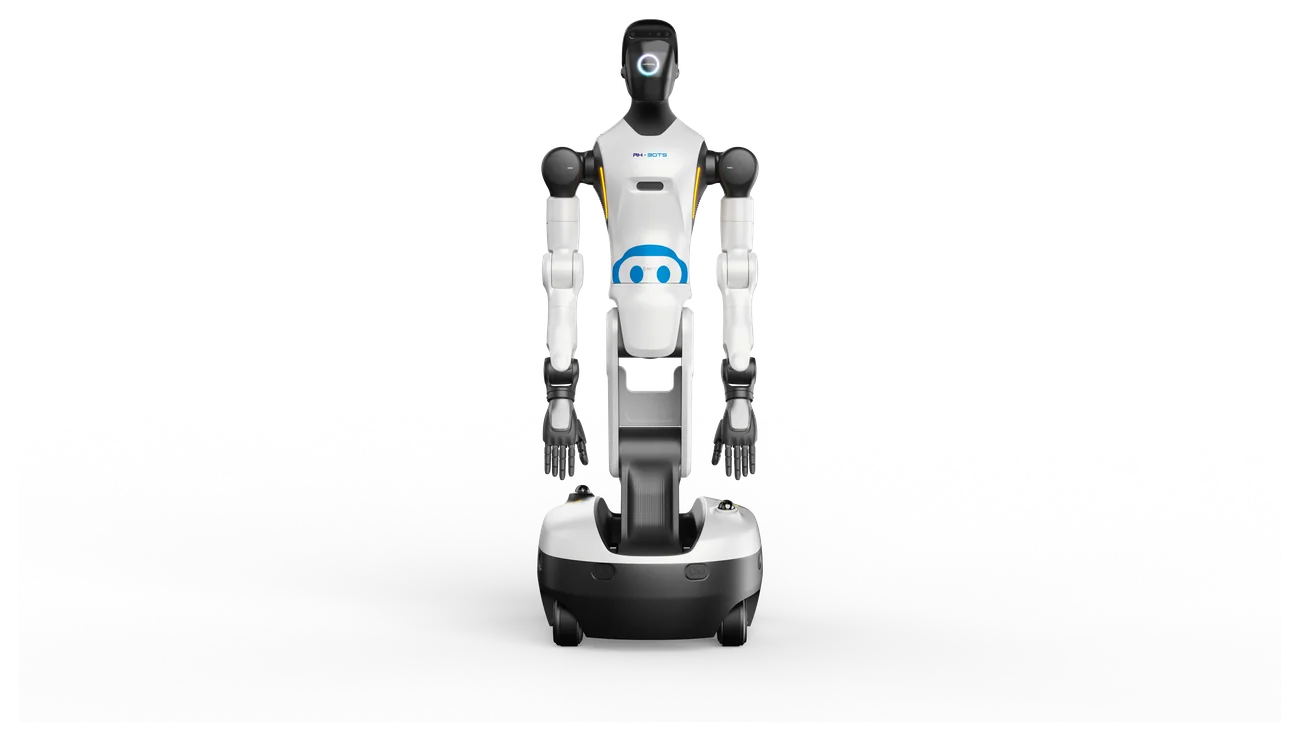
RHG2 Industrieller Humanoider mit mobiler Basis und Teleskoprumpf
Zwei Manipulatorarme auf einer Radplattform, für Fertigung, Logistik, Montage, Materialhandhabung und Inspektion.
- Verstellbare Höhe1.225 – 1.795 mm
- Gewicht185 kg
- Maximale Traglast10 kg (5 kg pro Arm)
- Laufzeitbis zu 4 h
UVP 134.300 €zzgl. MwSt.Mit MwSt. (21 %): 162.503 €
Was ist der RHG2?
Der RHG2 ist ein industrieller Humanoider mit mobiler Basis, Teleskoprumpf und zwei Manipulatorarmen. Anders als zweibeinige Humanoide nutzt er eine Radplattform und gewinnt so an Stabilität, Laufzeit und industrieller Leistungsfähigkeit. Er ist darauf ausgelegt, vollständige Aufgaben in Produktion, Logistik und Inspektion mit minimaler Aufsicht auszuführen.
Teleskoprumpf
Höhe zwischen 1.225 und 1.795 mm verstellbar, um an unterschiedlich hohen Stationen zu arbeiten, ohne die Zelle umzubauen.
Präzise Handhabung
Arme mit 7 DoF, Drehmomentsensoren in den Gelenken und Kraftregelung, mit vom Hersteller angekündigten Operationen im Submillimeterbereich.
Autonome mobile Plattform
Ackermann-Lenkung, Seitwärtsfahrt, Drehung auf der Stelle, 360°-Wahrnehmung und automatische Ladestation.
Hochleistungsrechnen
NVIDIA Jetson Thor T5000 mit angekündigten 2.070 TFLOPS bei FP4-Präzision, für Wahrnehmung und Fähigkeitslernen.
Anwendungen des RHG2
Szenarien, in die der RHG2 passt.
- Maschinenbeschickung
- Handhabung von Bauteilen
- Kommissionierung
- Logistiksortierung
- Montage und Qualitätskontrolle
- Wartung und Inspektion
- Innerbetrieblicher Transport
- Empfang und Unterstützung in professionellen Umgebungen
Technische Daten des RHG2
Verstellbare Höhe
1.225 – 1.795 mm
Breite
640 mm
Länge
760 mm
Gewicht
ca. 185 kg
Schutzart des gesamten Roboters
IP42
Aktive Freiheitsgrade
26, ohne Endeffektoren
Hals
3
Jeder Arm
7
Taille und Beine (Hub)
5
Omnidirektionale Räder
4
Höchstgeschwindigkeit
1,5 m/s
Räder
omnidirektional
Lenkung
nach Ackermann-Prinzip
Bewegungen
Seitwärtsfahrt und Drehung auf der Stelle
Navigation
autonom
Vollständiges Datenblatt ansehen
Abmessungen und Gewicht
| Verstellbare Höhe | 1.225 – 1.795 mm |
|---|---|
| Breite | 640 mm |
| Länge | 760 mm |
| Gewicht | ca. 185 kg |
| Schutzart des gesamten Roboters | IP42 |
| Aktive Freiheitsgrade | 26, ohne Endeffektoren |
| Hals | 3 |
| Jeder Arm | 7 |
| Taille und Beine (Hub) | 5 |
| Omnidirektionale Räder | 4 |
Mobile Plattform
| Höchstgeschwindigkeit | 1,5 m/s |
|---|---|
| Räder | omnidirektional |
| Lenkung | nach Ackermann-Prinzip |
| Bewegungen | Seitwärtsfahrt und Drehung auf der Stelle |
| Navigation | autonom |
| Wahrnehmung | 360° |
| Laden | automatische Ladestation |
Arme und Handhabung
| Nennlast pro Arm | 5 kg |
|---|---|
| Maximale Gesamtlast | 10 kg |
| Arme | 7 Freiheitsgrade |
| Sensorik | Drehmomentsensoren in den Gelenken |
| Steuerung | Kraftregelung |
| Geschickte Hände | optional, mit 19 Freiheitsgraden |
| Präzision | vom Hersteller angekündigte Operationen im Submillimeterbereich |
| Fähigkeiten | Lernen und Ausrollen mittels bestärkendem Lernen |
Sensorik
| 3D-LiDAR | 2 Einheiten |
|---|---|
| Stereokamera | 1 Einheit |
| Fisheye-Kameras | 3 Einheiten |
| RGB-D-Kamera am Kopf | 1 Einheit |
| RGB-D-Kameras an den Handgelenken | 2 Einheiten |
| Interaktive Kamera | RGB |
| Inertial | IMU-Einheit |
| Kraft und Drehmoment | dedizierte Sensoren |
| Rundum-Wahrnehmung | für Navigation und Handhabung |
Interaktion
| Audio | Mikrofonarray und Lautsprecher |
|---|---|
| Display | Gesichtserkennung |
| Anzeige | mehrfarbige Leuchtanzeige |
| Identifikation | NFC |
Rechenleistung
| Plattform | NVIDIA Jetson Thor T5000 |
|---|---|
| Angekündigte Leistung | 2.070 TFLOPS bei FP4-Präzision |
Akku
| Konfiguration | Doppelakku |
|---|---|
| Gesamtkapazität | ca. 1.652 Wh |
| Laufzeit | bis zu 4 Stunden Dauerbetrieb |
| Ladezeit | ≤ 2 Stunden |
| Eingang | 100–240 V |
| Ladegerätausgang | 54,75 V · 15 A |
| Lademodi | Direktladung, Akkutausch, Hot-Swap und autonomes Laden |
Kommunikation
| Konnektivität | Wi-Fi · Bluetooth · 4G · 5G · NFC |
|---|
Entwicklung und Steuerung
| Weiterentwicklung | unterstützt |
|---|---|
| Software | OTA-Updates |
| Steuerung | Fernstart und Teleoperation |
| Lernen | per Demonstration |
| Integration | industrielle Anwendungen |
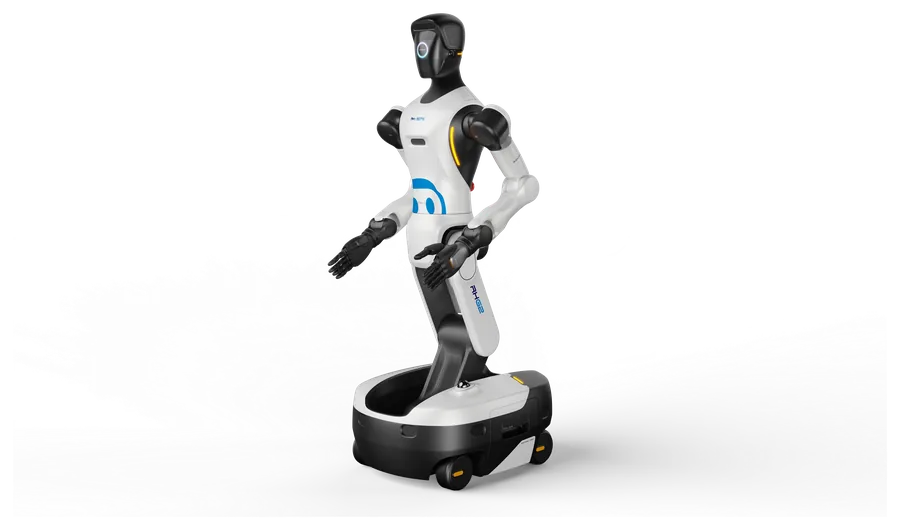
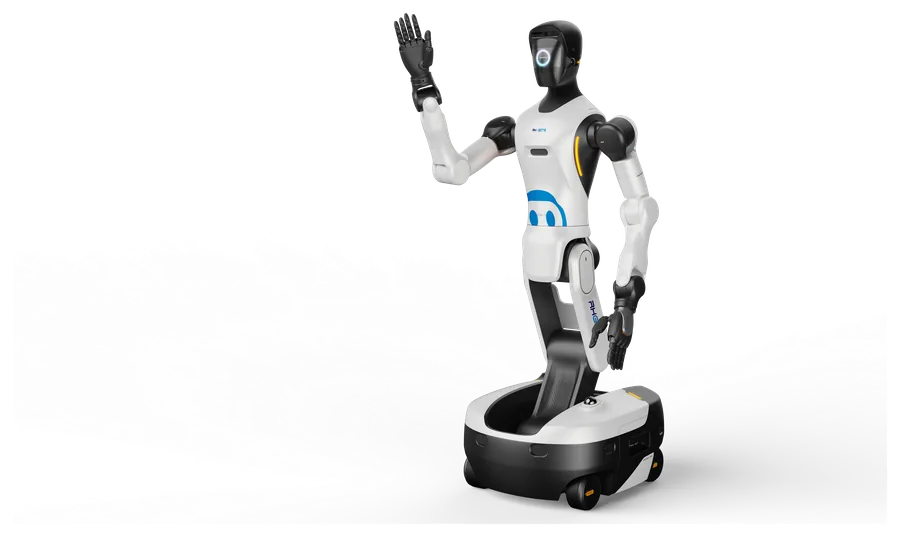
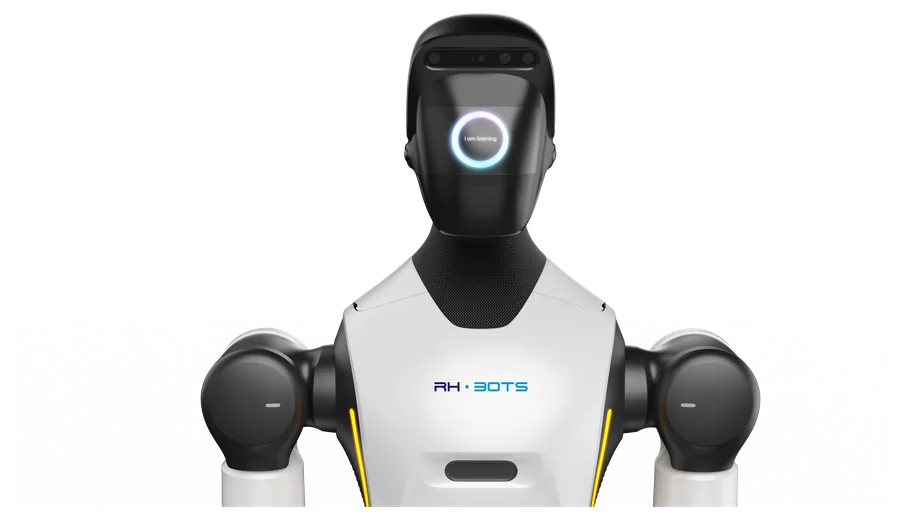
Galerie des RHG2

Zubehör für den RHG2
 Zubehör
OmniHand
Geschickte Roboterhand mit 16 Freiheitsgraden
UVP 4.900 €zzgl. MwSt.Mit MwSt. (21 %): 5.929 €
 Zubehör
OmniHand Tactile
Geschickte Roboterhand mit Tastsensoren
UVP 5.750 €zzgl. MwSt.Mit MwSt. (21 %): 6.957,50 €
 Zubehör
OmniHand Pro 2025
Geschickte Roboterhand mit 19 Freiheitsgraden
UVP 12.500 €zzgl. MwSt.Mit MwSt. (21 %): 15.125 €
 Zubehör
OmniPicker
Industriegreifer mit Tastsinn für verkörperte KI
UVP 875 €zzgl. MwSt.Mit MwSt. (21 %): 1.058,75 €