
OmniPicker Pinça industrial com tato para IA corporizada
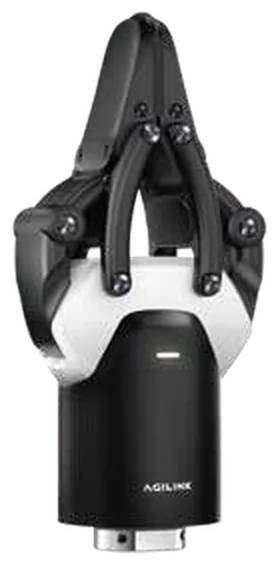
Efetuador final de dois dedos com 140 N de força e sensores táteis nas pontas, preparado para a captura de dados de manipulação e trabalho contínuo em produção.
- Força máxima140 N
- Curso máximo120 mm
- Carga útil máxima5 kg
- Peso600 g

PVP 875 €IVA não incluídoCom IVA (21 %): 1.058,75 €
O que é o OmniPicker?
A OmniPicker é uma pinça robótica de dois dedos para braços robóticos e robôs humanoides. Combina 140 N de força de preensão, 120 mm de curso e deteção tátil nas pontas dos dedos com resolução de 0,1 N. Usa-se em triagem e logística, na captura de dados para treinar sistemas de IA corporizada e em operações de produção contínuas.
Fiabilidade industrial
A força de preensão de 140 N está validada em um milhão de ciclos a plena carga.
Preensão adaptativa com tato
Sensores táteis na superfície de preensão, com 0,1 N de resolução, para manipular peças standard, formas irregulares e objetos delicados com controlo de força.
Preparada para recolher dados
Compatível com Dex-UMI e com câmara de profundidade ou olho de peixe opcional, para capturar dados de manipulação e treinar modelos.
Integração aberta
Comunicação CAN FD ou RS485, ROS 2 e SDK em Python e C++.
Aplicações do OmniPicker
Cenários em que o OmniPicker se enquadra.
- Pick-and-place em triagem industrial
- Manuseamento de encomendas
- Automatização de armazéns
- Captura massiva de demonstrações para IA corporizada
- Recolha de dados de manipulação com força
- Operações contínuas em retalho e comércio eletrónico
Especificações técnicas do OmniPicker
Peso
600 g
Carga útil máxima
5 kg
Força máxima de preensão
140 N
Curso máximo
120 mm
Precisão de repetição
±0,1 mm
Vida útil validada
1 milhão de ciclos a plena carga
Localização
pontas dos dedos, na superfície de preensão
Resolução de força
0,1 N
Interface de comunicação
CAN FD / RS485
Plataformas
braços robóticos habituais
Recolha de dados
UMI (Dex-UMI)
Software
ROS 2, SDK em Python e C++
Ver a ficha técnica completa
Geral
| Peso | 600 g |
|---|---|
| Carga útil máxima | 5 kg |
Desempenho
| Força máxima de preensão | 140 N |
|---|---|
| Curso máximo | 120 mm |
| Precisão de repetição | ±0,1 mm |
| Vida útil validada | 1 milhão de ciclos a plena carga |
Sensores táteis
| Localização | pontas dos dedos, na superfície de preensão |
|---|---|
| Resolução de força | 0,1 N |
Comunicação e integração
| Interface de comunicação | CAN FD / RS485 |
|---|---|
| Plataformas | braços robóticos habituais |
| Recolha de dados | UMI (Dex-UMI) |
| Visão | câmara de profundidade ou olho de peixe opcional |
| Software | ROS 2, SDK em Python e C++ |
Galeria do OmniPicker
Outros modelos da família
 Acessórios
OmniHand
Mão robótica destra de 16 graus de liberdade
PVP 4.900 €IVA não incluídoCom IVA (21 %): 5.929 €
 Acessórios
OmniHand Tactile
Mão robótica destra com sensores táteis
PVP 5.750 €IVA não incluídoCom IVA (21 %): 6.957,50 €
 Acessórios
OmniHand Pro 2025
Mão robótica destra de 19 graus de liberdade
PVP 12.500 €IVA não incluídoCom IVA (21 %): 15.125 €
 AcessóriosDados parciais
Batería extra D5W
Bateria sobresselente para o quadrúpede D5W
PVP 2.000 €IVA não incluídoCom IVA (21 %): 2.420 €